
본문으로 건너뛰기
AI NEWS JOURNAL
AI, IN PERSPECTIVE

AI 뉴스 검색

제목, 요약, 본문을 검색해 흩어진 정보를 연결하세요.

발행 시간순

NVIDIA가 오픈소스 소형 언어 모델인 Nemotron 3.5 Bolt E4B 4GB를 발표했으며, 이는 로컬 음성 에이전트, 게임 NPC 및 로봇에 최적화되어 있습니다.

NVIDIA는 Google Gemma 4 E4B 모델을 기반으로, 강화학습(RL) 후 훈련만을 거쳐 Nemotron 3.5 Bolt E4B 4GB를 출시했습니다. 이는 총 매개변수 8B, 유효 매개변수 4B, 64K의 컨텍스트를 갖춘 오픈소스 소형 언어모델로, RTX 및 Jetson 등 엣지 디바이스에서 약 4GB VRAM으로 구동되며, 다중 라운드 도구 호출과 저지연 음성 상호작용을 지원합니다.
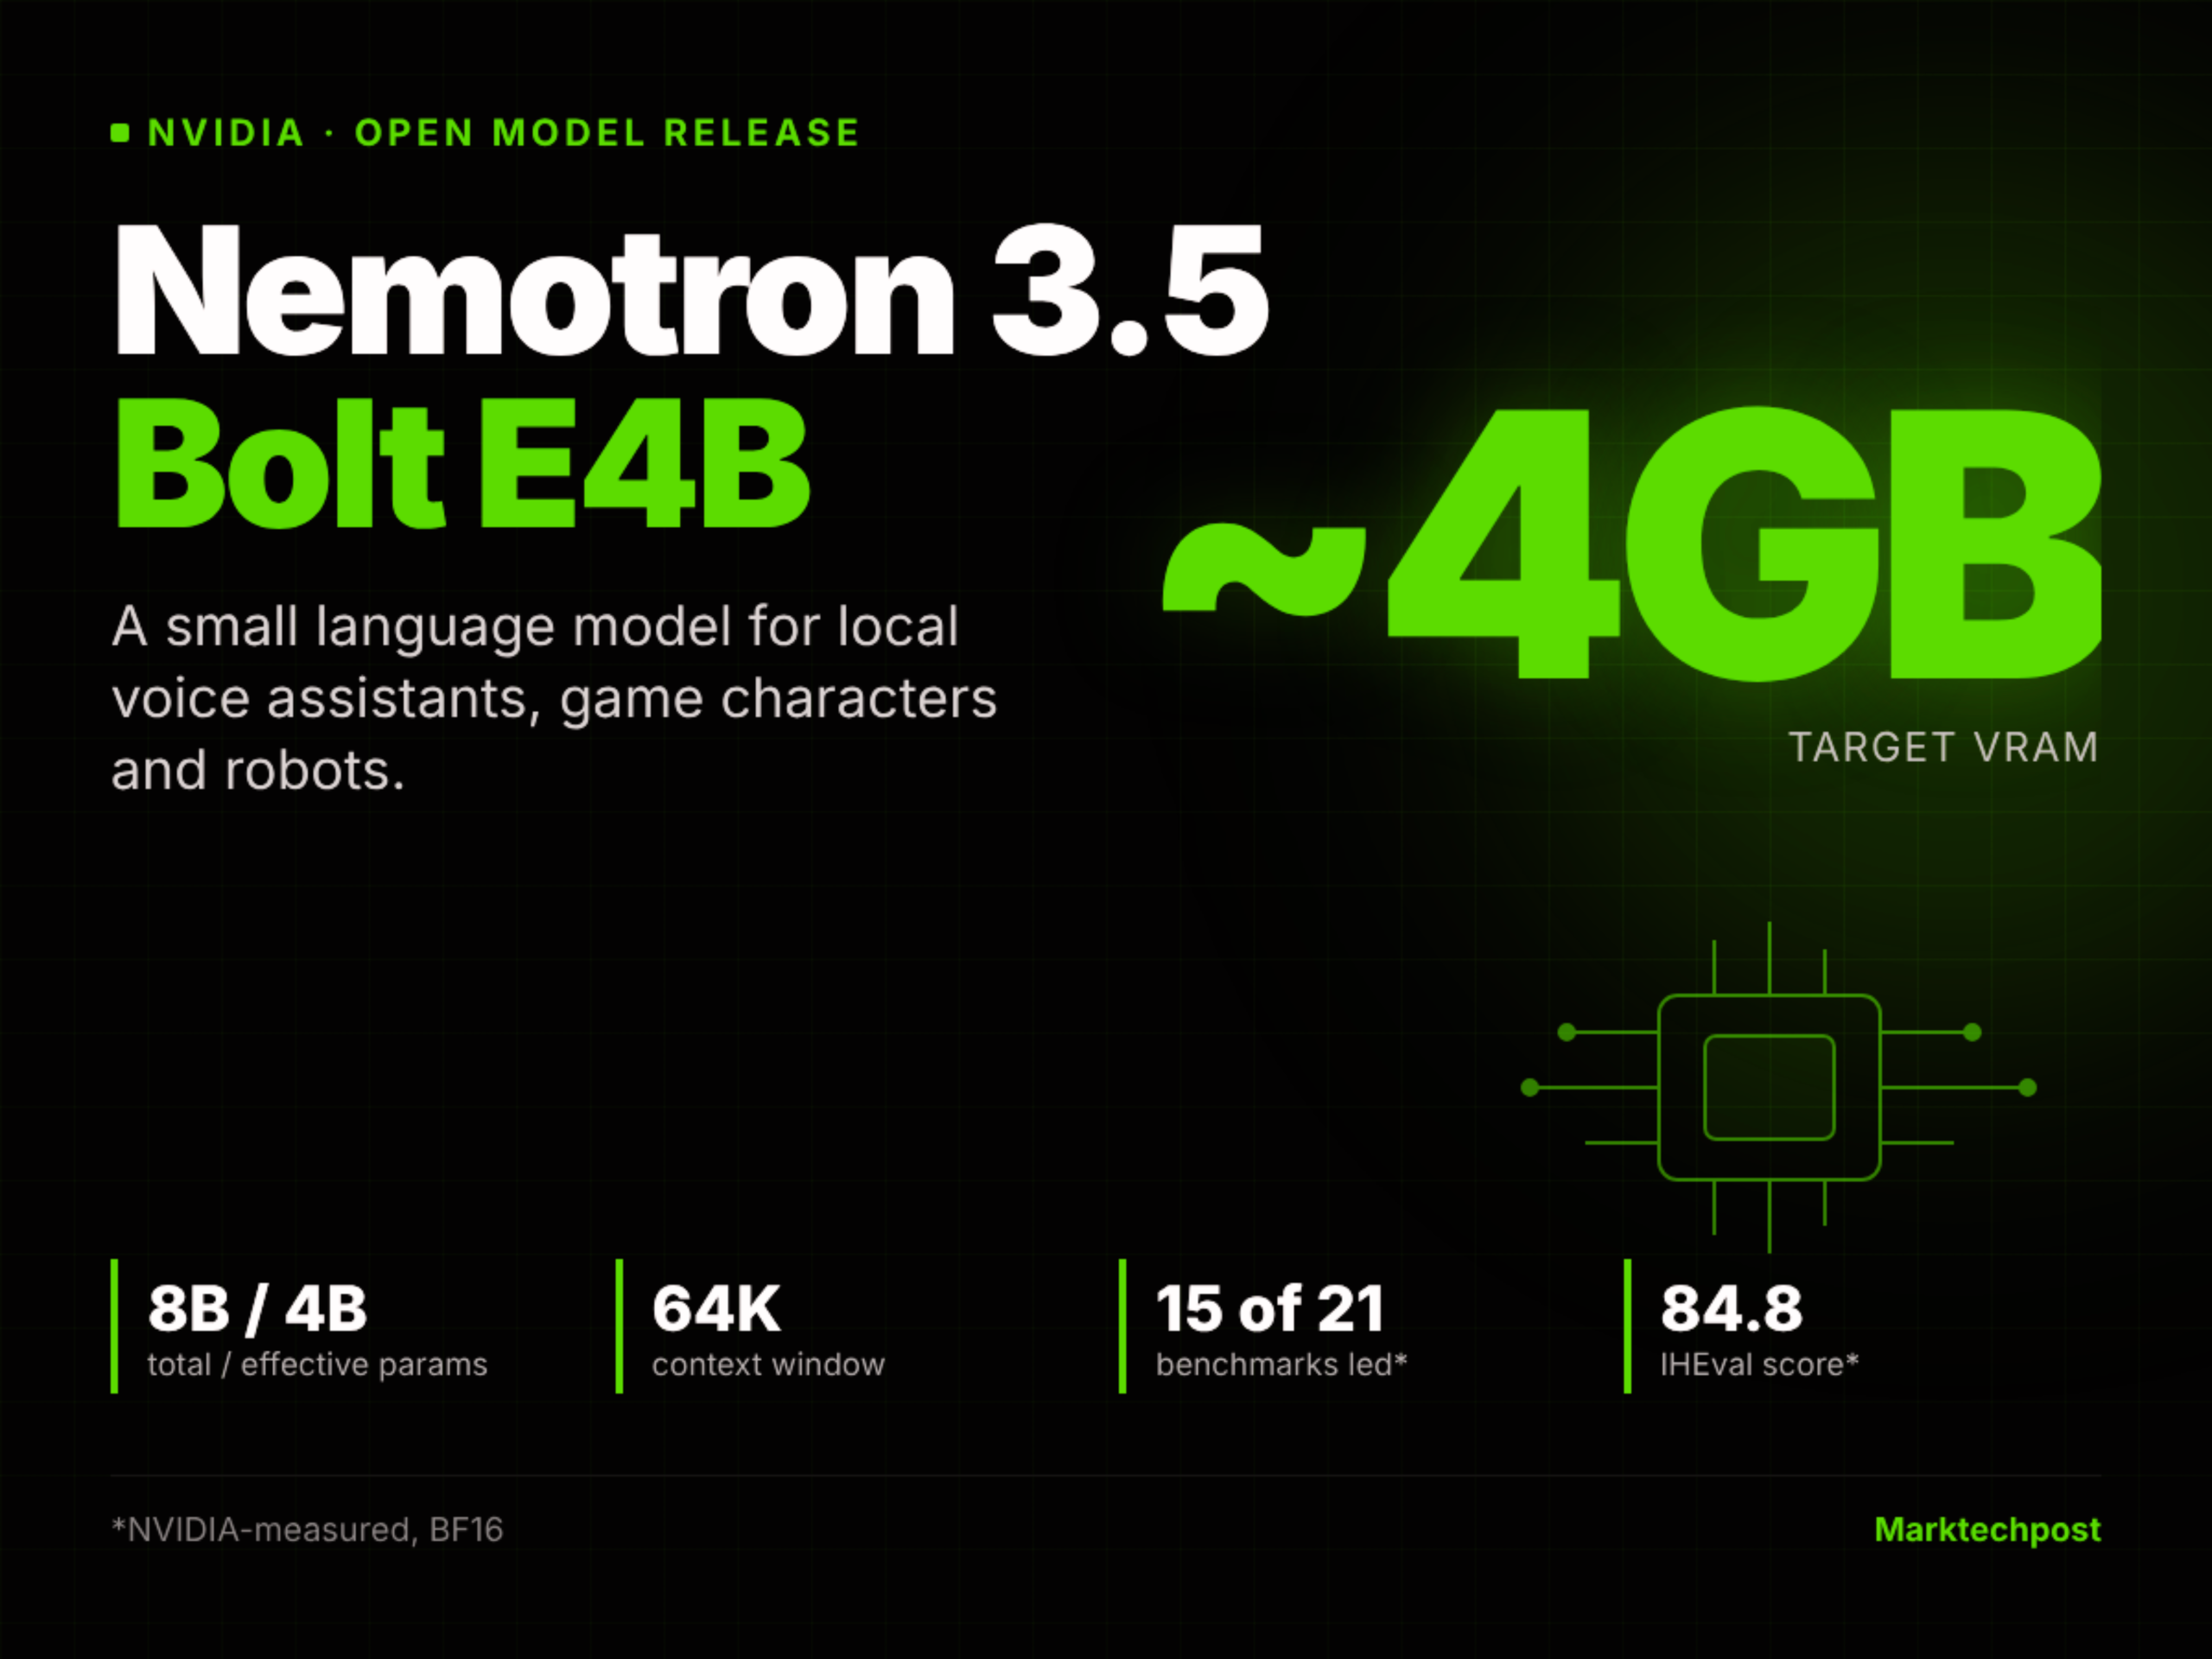
NVIDIA Releases Nemotron 3.5 Bolt E4B 4GB: An Open Small Language Model for Local Voice Agents, Game Characters and Robots
진행 상황 및 관련 보도

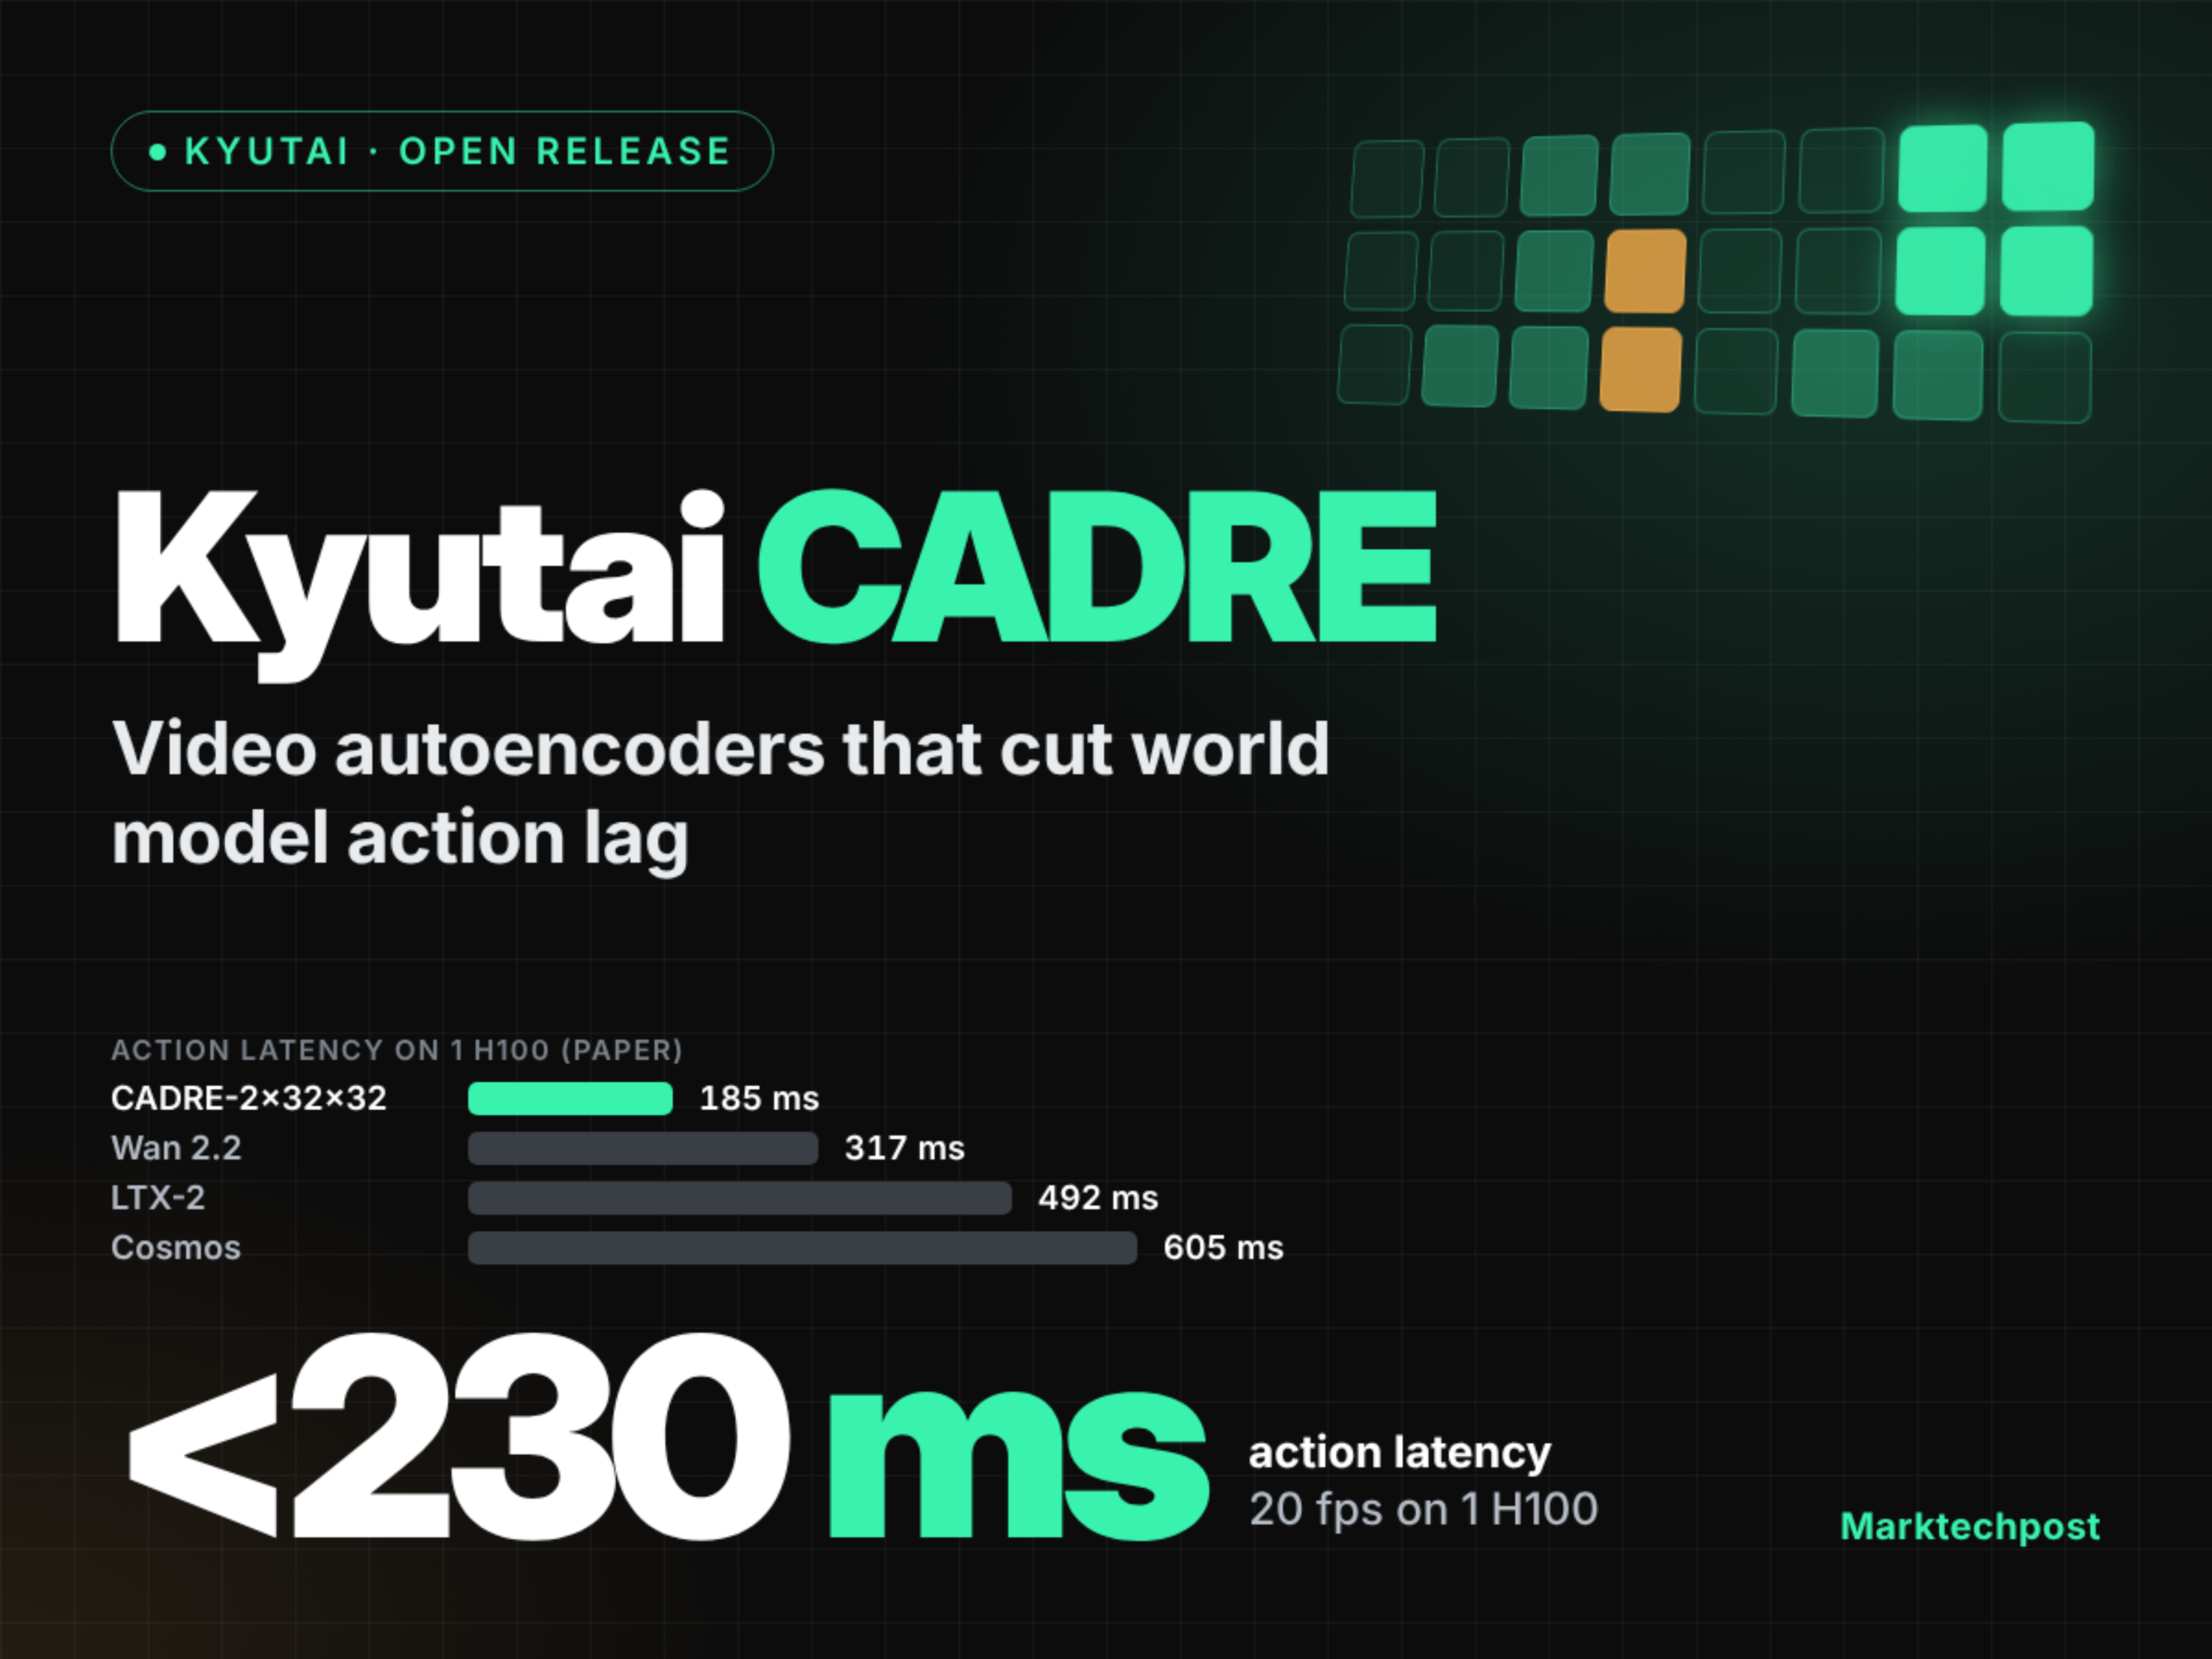
Kyutai는 CADRE 비디오 자동부호화기 계열을 출시했습니다: 대화형 세계 모델을 지향하며, 엔드투엔드 동작 지연 시간을 230밀리초 이하로 낮췄습니다.

Kyutai는 2026년 10월 23일, 세계 모델의 동작 지연을 줄이도록 설계된 7개의 오픈소스 인과 확산형 비디오 자동부호화기로 구성된 모델 패밀리인 CADRE를 공개했다. 단일 H100 GPU에서 측정한 반응 지연은 최저 185ms에 달하며, 추론 속도는 23.4fps에 이르고, 시나리오 FVD 지표는 162.6으로 낮아졌다(와니 2.2의 경우 599.7). 다만 로봇 작업 과제에서는 동작 추종률(ARR)이 와니 2.2 및 코스모스에 비해 다소 떨어진다.

Kyutai CADRE: Video Autoencoders That Cut World Model Lag Below 230 ms
진행 상황 및 관련 보도

엔비디아 CEO가 마이크로덕 로봇의 사전 판매 돌풍을 시연하며, 주문 수량이 2만 대를 넘어섰다.

GTC 베를린 컨퍼런스에서 엔비디아의 CEO 젠슨 황은 폴렌 로보틱스가 개발하고 현재 허깅 페이스(엔비디아에 인수됨) 소속인 마이크로덕 로봇을 시연했습니다. 이 오픈소스 로봇은 음성 명령을 통해 보행, 앉기, 가만히 누워 있기, 뒤로 공중제비 등의 동작을 수행할 수 있습니다. 해당 영상이 온라인에서 큰 화제를 모은 뒤, 다음 날 사전 예약 판매량이 2만 대를 돌파해 크리스마스 시즌의 인기 장난감으로 자리매김할 것으로 기대됩니다. 이들 로봇은 엔비디아의 기술 스택을 기반으로 학습되었으며, 사용자가 자체적으로 학습을 진행하고 새로운 기술을 공유할 수 있도록 지원합니다.

추천 이유:정보는 제공된 TechCrunch 기사와 사실 목록을 바탕으로 생성되었습니다. 자료에 따르면 Microduck은 Pollen Robotics에서 제작되었으며, 이 회사는 2025년에 Hugging Face에 인수되었고, 엔비디아는 같은 해 9월에 Hugging Face를 인수했습니다. 본문에서 언급된 사전 판매 데이터, 기능 설명 및 배송 일정은 모두 자료에서 직접 인용한 것으로, 외부 정보는 추가되지 않았습니다.

진행 상황 및 관련 보도

NVIDIA, 로봇 및 AI 공장을 위한 오픈소스 시뮬레이션 준비형 3D 아셋 라이브러리인 SimReady Central을 출시

NVIDIA는 Hugging Face와 협력해 OpenUSD 기반의 무료 개방형 시뮬레이션 준비(SimReady) 3D 아셋 라이브러리인 SimReady Central을 출시했습니다. 초기 버전에는 로봇 본체, 지그, AI 공장 인프라 등 다양한 분야를 포괄하는 검증된 산업용 아셋 2,000여 개가 포함되어 있으며, 개발자가 물리 기반 AI 학습 환경과 디지털 트윈 시나리오를 신속히 구축할 수 있도록 지원합니다.

진행 상황 및 관련 보도

Microduck 오픈소스 이족 보행 로봇은 시뮬레이션 훈련과 실제 기기 배치를 지원합니다: NVIDIA Isaac Lab 3.0이 Sim-to-Real 폐쇄 루프를 구현했습니다.

폴렌 로보틱스와 허깅 페이스가 공동으로 저비용 오픈소스 이족 보행 로봇인 마이크로덕을 발표했으며, NVIDIA 아이시스 랩 3.0과 뉴턴 물리 엔진을 통합해 GPU 기반 병렬 시뮬레이션에서 보행 전략을 학습할 수 있도록 지원합니다. 도메인 랜덤화와 고정밀 액추에이터 모델링(기어 간극, 지연, 마찰 등 포함)을 통해 시뮬레이션에서 실제 로봇으로의 전이 안정성을 높이고, 최종적으로 ONNX 모델을 내보내 실제 로봇에 직접 배포할 수 있습니다.

진행 상황 및 관련 보도