
本文へ移動
AI NEWS JOURNAL
AI, IN PERSPECTIVE

AI ニュースを検索

見出し・要約・本文から、情報のつながりを探します。

公開日時順

NVIDIAは、ローカルな音声アシスタント、ゲームのNPC、およびロボット向けに最適化されたオープンソースの小型言語モデル「Nemotron 3.5 Bolt E4B 4GB」を発表しました。

NVIDIAは、Google Gemma 4 E4Bモデルを基に、強化学習(RL)による後処理のみでNemotron 3.5 Bolt E4B 4GBを発表しました。これは総パラメータ8B、有効パラメータ4B、64Kのコンテキストを持つオープンソースの小型言語モデルで、RTXやJetsonなどのエッジデバイス上で約4GBのVRAMで動作することを目指し、マルチラウンドのツール呼び出しと低遅延の音声対応をサポートしています。
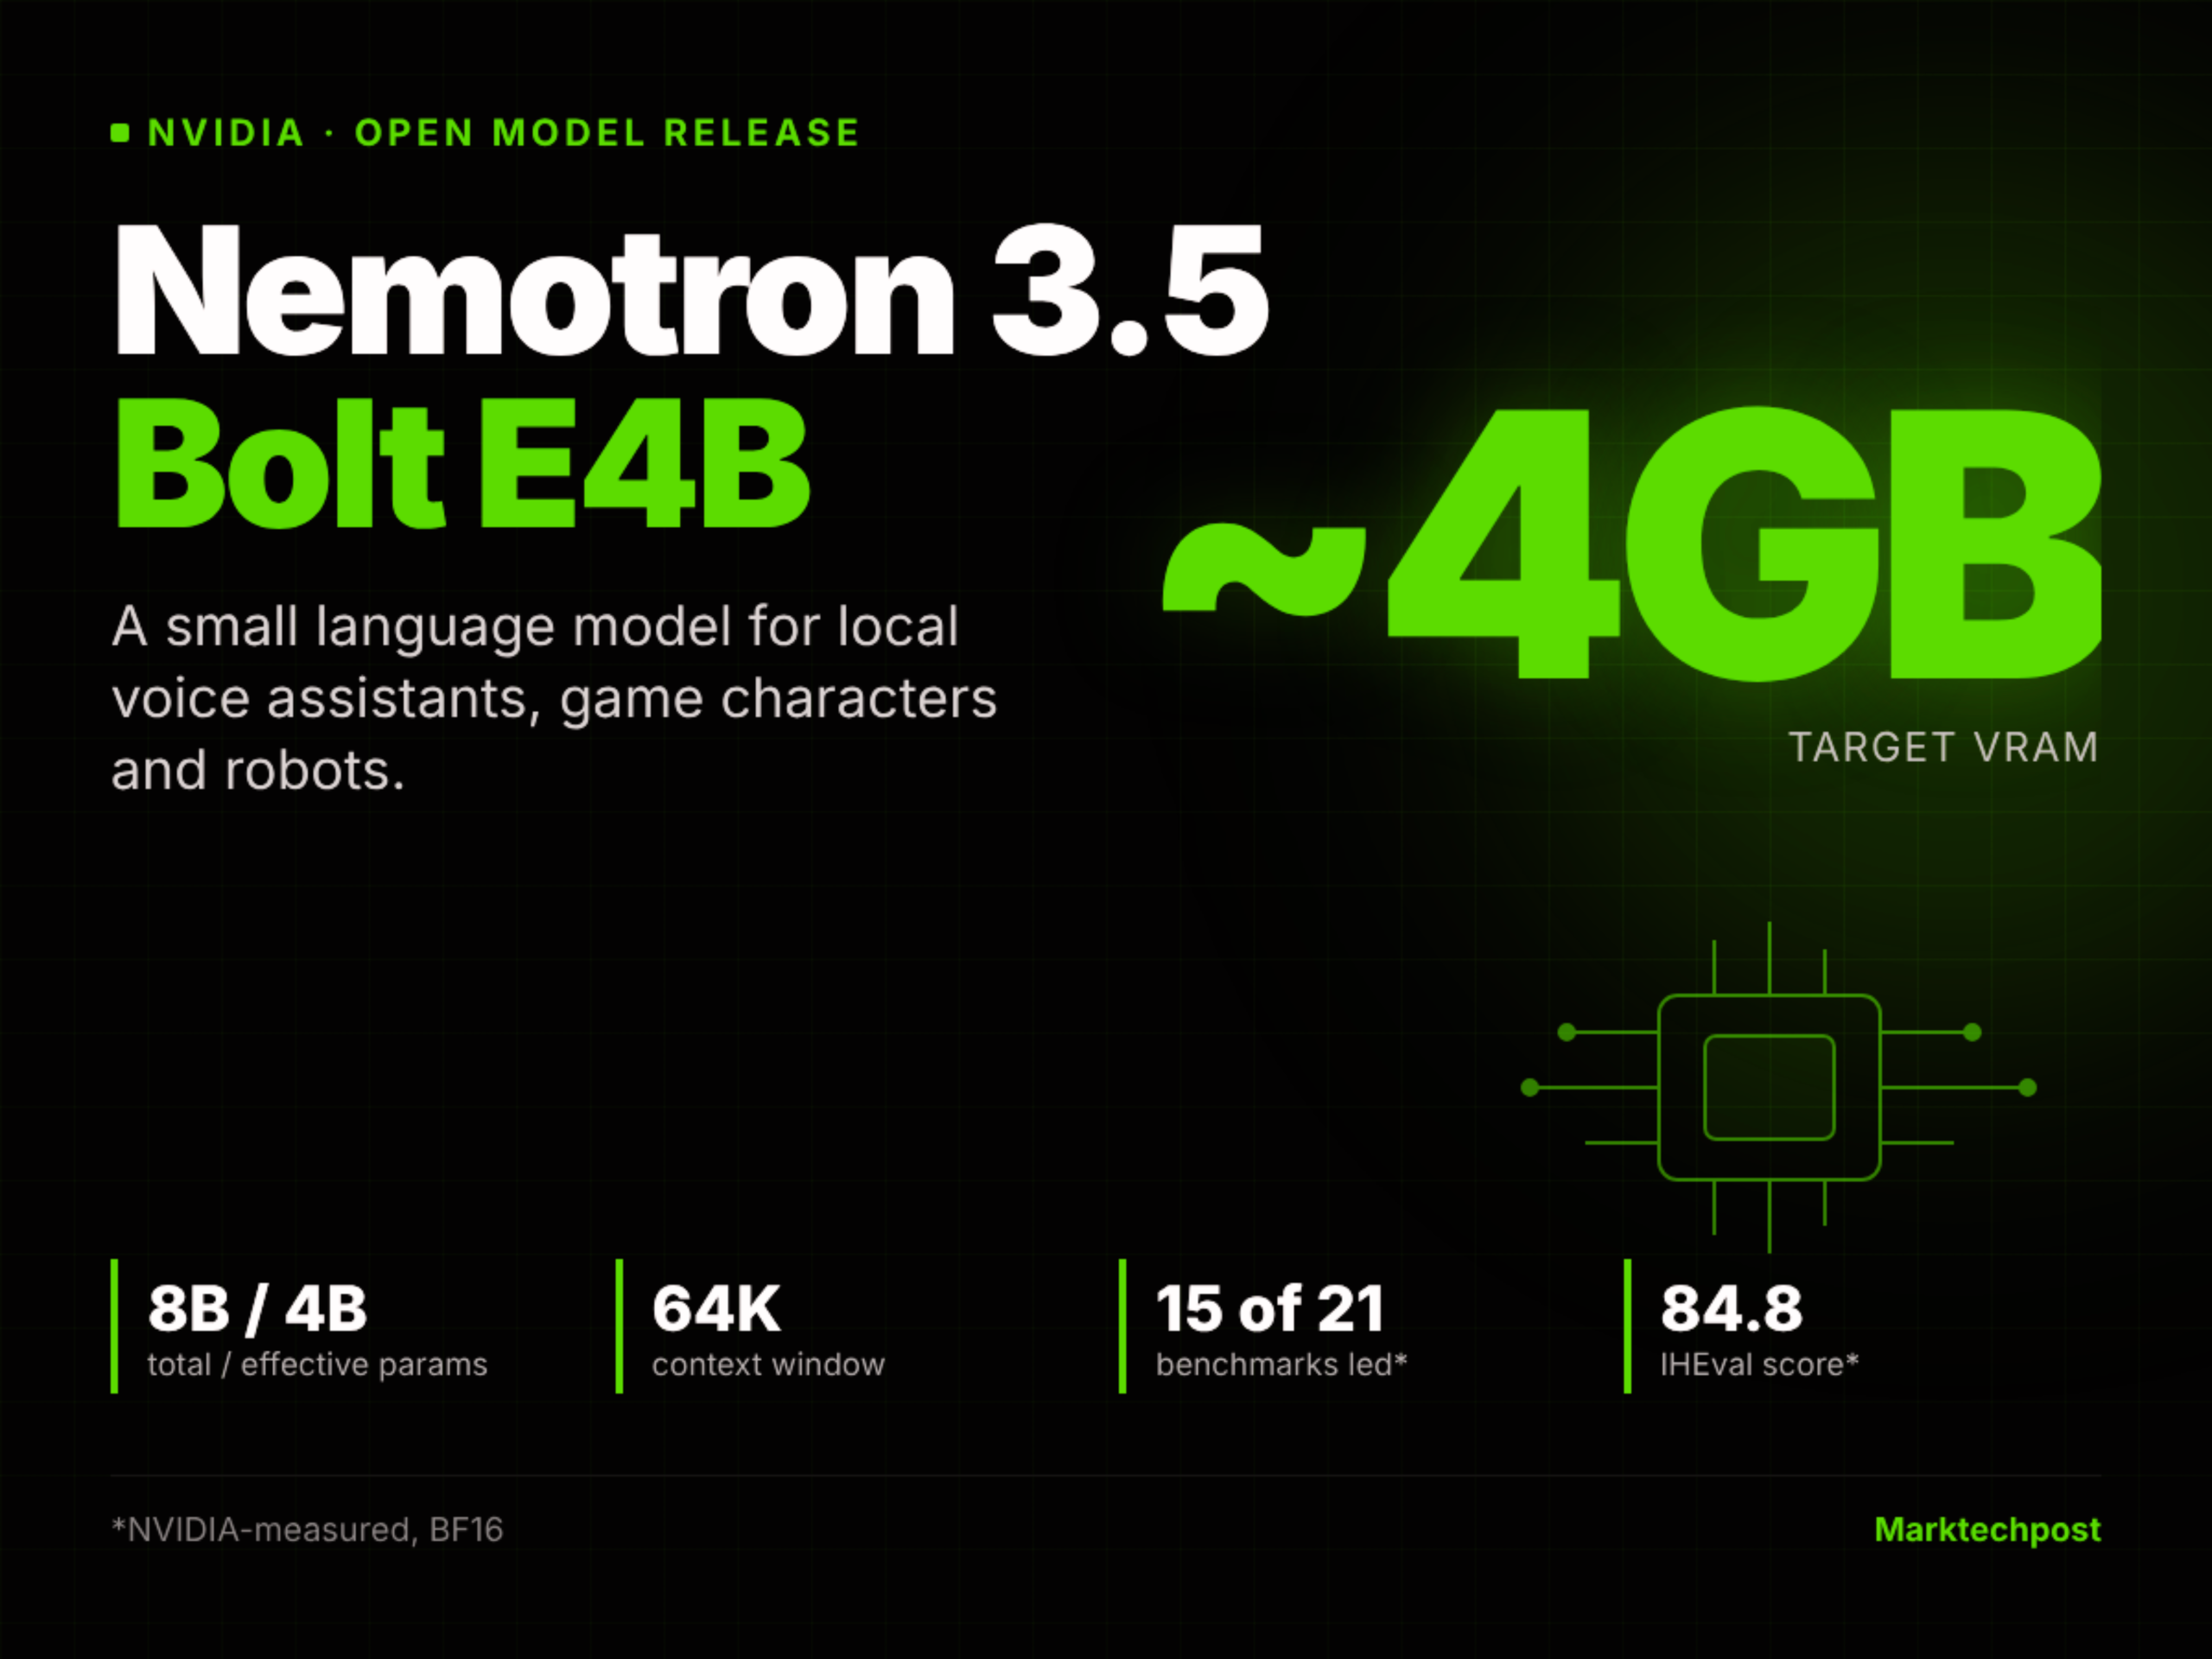
NVIDIA Releases Nemotron 3.5 Bolt E4B 4GB: An Open Small Language Model for Local Voice Agents, Game Characters and Robots
経緯と関連報道

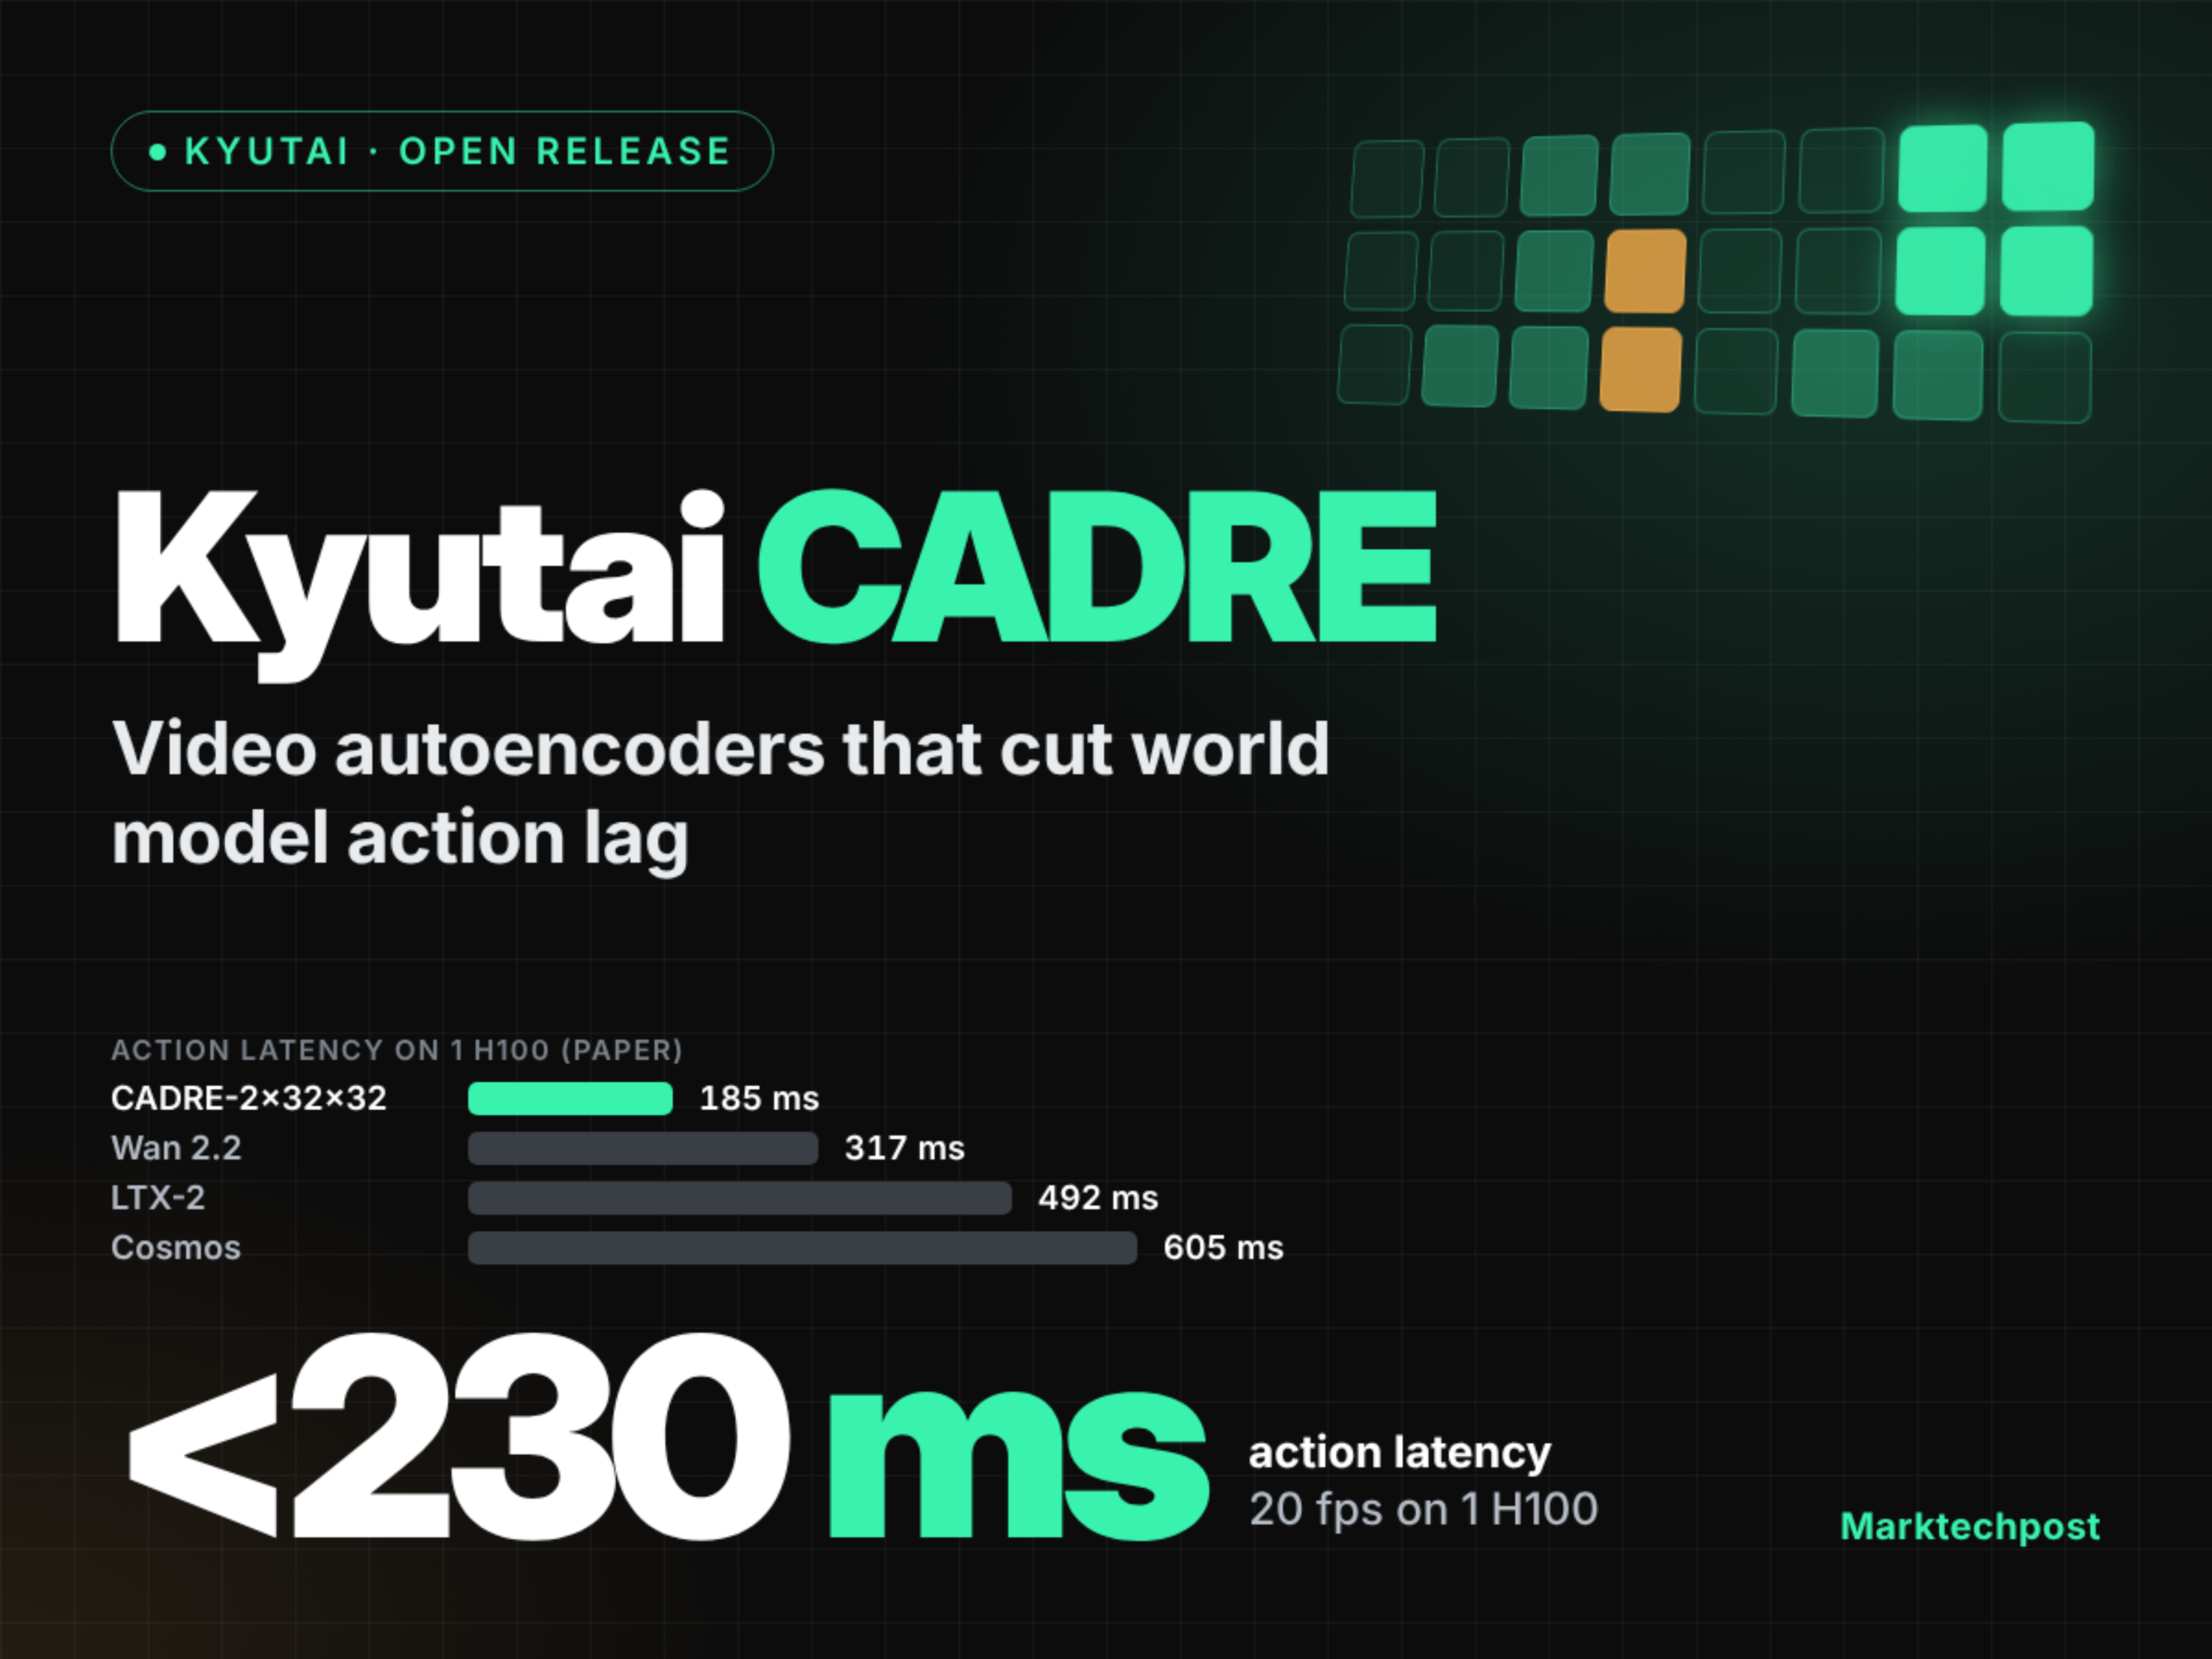
KyutaiがCADREビデオ自己符号化器ファミリーを発表:対話型世界モデル向けで、エンドツーエンドの動作遅延を230ミリ秒以下に抑えます

Kyutaiは2026年10月23日、世界モデルにおける動作遅延の低減を目的とした、7つのオープンソース因果拡散型ビデオ自己符号化器からなるモデルファミリー「CADRE」を公開しました。単一のH100 GPU上で実測した反応遅延は最低185 ms、推論フレームレートは23.4 fpsに達し、シーンFVD指標は162.6まで低下しました(Wan 2.2では599.7)。ただし、ロボット操作タスクにおける動作追従率(ARR)は、Wan 2.2およびCosmosに比べてやや劣る結果となっています。

Kyutai CADRE: Video Autoencoders That Cut World Model Lag Below 230 ms
経緯と関連報道

NVIDIAのCEOがMicroduckロボットの予約販売開始を披露し、注文数は2万台を超えた

GTCベルリン大会において、NVIDIAのCEOであるジェンスン・フアン氏は、Pollen Roboticsが開発し、現在はHugging Face(NVIDIAに買収済み)傘下にあるMicroduckロボットをデモンストレーションしました。このオープンソースのロボットは、音声コマンドにより歩行、座る、仮眠、後方宙返りなどの動作を実行できます。動画が話題になると、翌日には予約販売数が2万台を突破し、クリスマスシーズンの人気おもちゃとなる見込みです。これらのロボットはNVIDIAの技術スタックを基に訓練されており、ユーザーによるカスタム学習と新たなスキルの共有をサポートしています。

注目する理由:本情報は、提供されたTechCrunchの記事および事実リストに基づいて生成されています。資料によれば、MicroduckはPollen Roboticsによって製造され、同社は2025年にHugging Faceに買収されました。また、NVIDIAは同年9月にHugging Faceを買収しています。文中で言及されている予約販売のデータ、機能説明、納期については、いずれも資料から直接引用されており、外部からの追加情報は一切含まれていません。

経緯と関連報道

NVIDIAがSimReady Centralを発表:ロボットおよびAI工場向けのオープンソース・シミュレーション対応3Dアセットライブラリ

NVIDIAはHugging Faceと共同で、OpenUSDを基盤とした無料でオープンなシミュレーション対応(SimReady)3Dアセットライブラリ「SimReady Central」を発表しました。第一弾として、ロボット本体、グリッパ、AI工場のインフラストラクチャなど、産業向けに検証済みの2,000を超えるアセットを収録しており、開発者が物理ベースのAI学習環境やデジタルツインシーンを迅速に構築できるよう支援します。

経緯と関連報道

Microduckのオープンソース二足歩行ロボットは、シミュレーションによる訓練と実機への展開をサポートします。NVIDIA Isaac Lab 3.0により、Sim-to-Realのクローズドループが実現されました。

Pollen RoboticsとHugging Faceは共同で、低コストのオープンソース二足歩行ロボット「Microduck」を発表し、NVIDIA Isaac Lab 3.0およびNewton物理エンジンを統合しています。これにより、GPUによる並列シミュレーション上で歩行戦略の学習が可能となり、ドメインランダマイゼーションや高忠実度なアクチュエータモデル(歯隙、遅延、摩擦などを含む)の採用によって、シミュレーションから実機への移行におけるロバスト性が向上します。最終的にはONNXモデルをエクスポートし、そのまま実際のロボットにデプロイできます。

経緯と関連報道