
本文へ移動
AI NEWS JOURNAL
AI, IN PERSPECTIVE

AI ニュースを検索

見出し・要約・本文から、情報のつながりを探します。

公開日時順

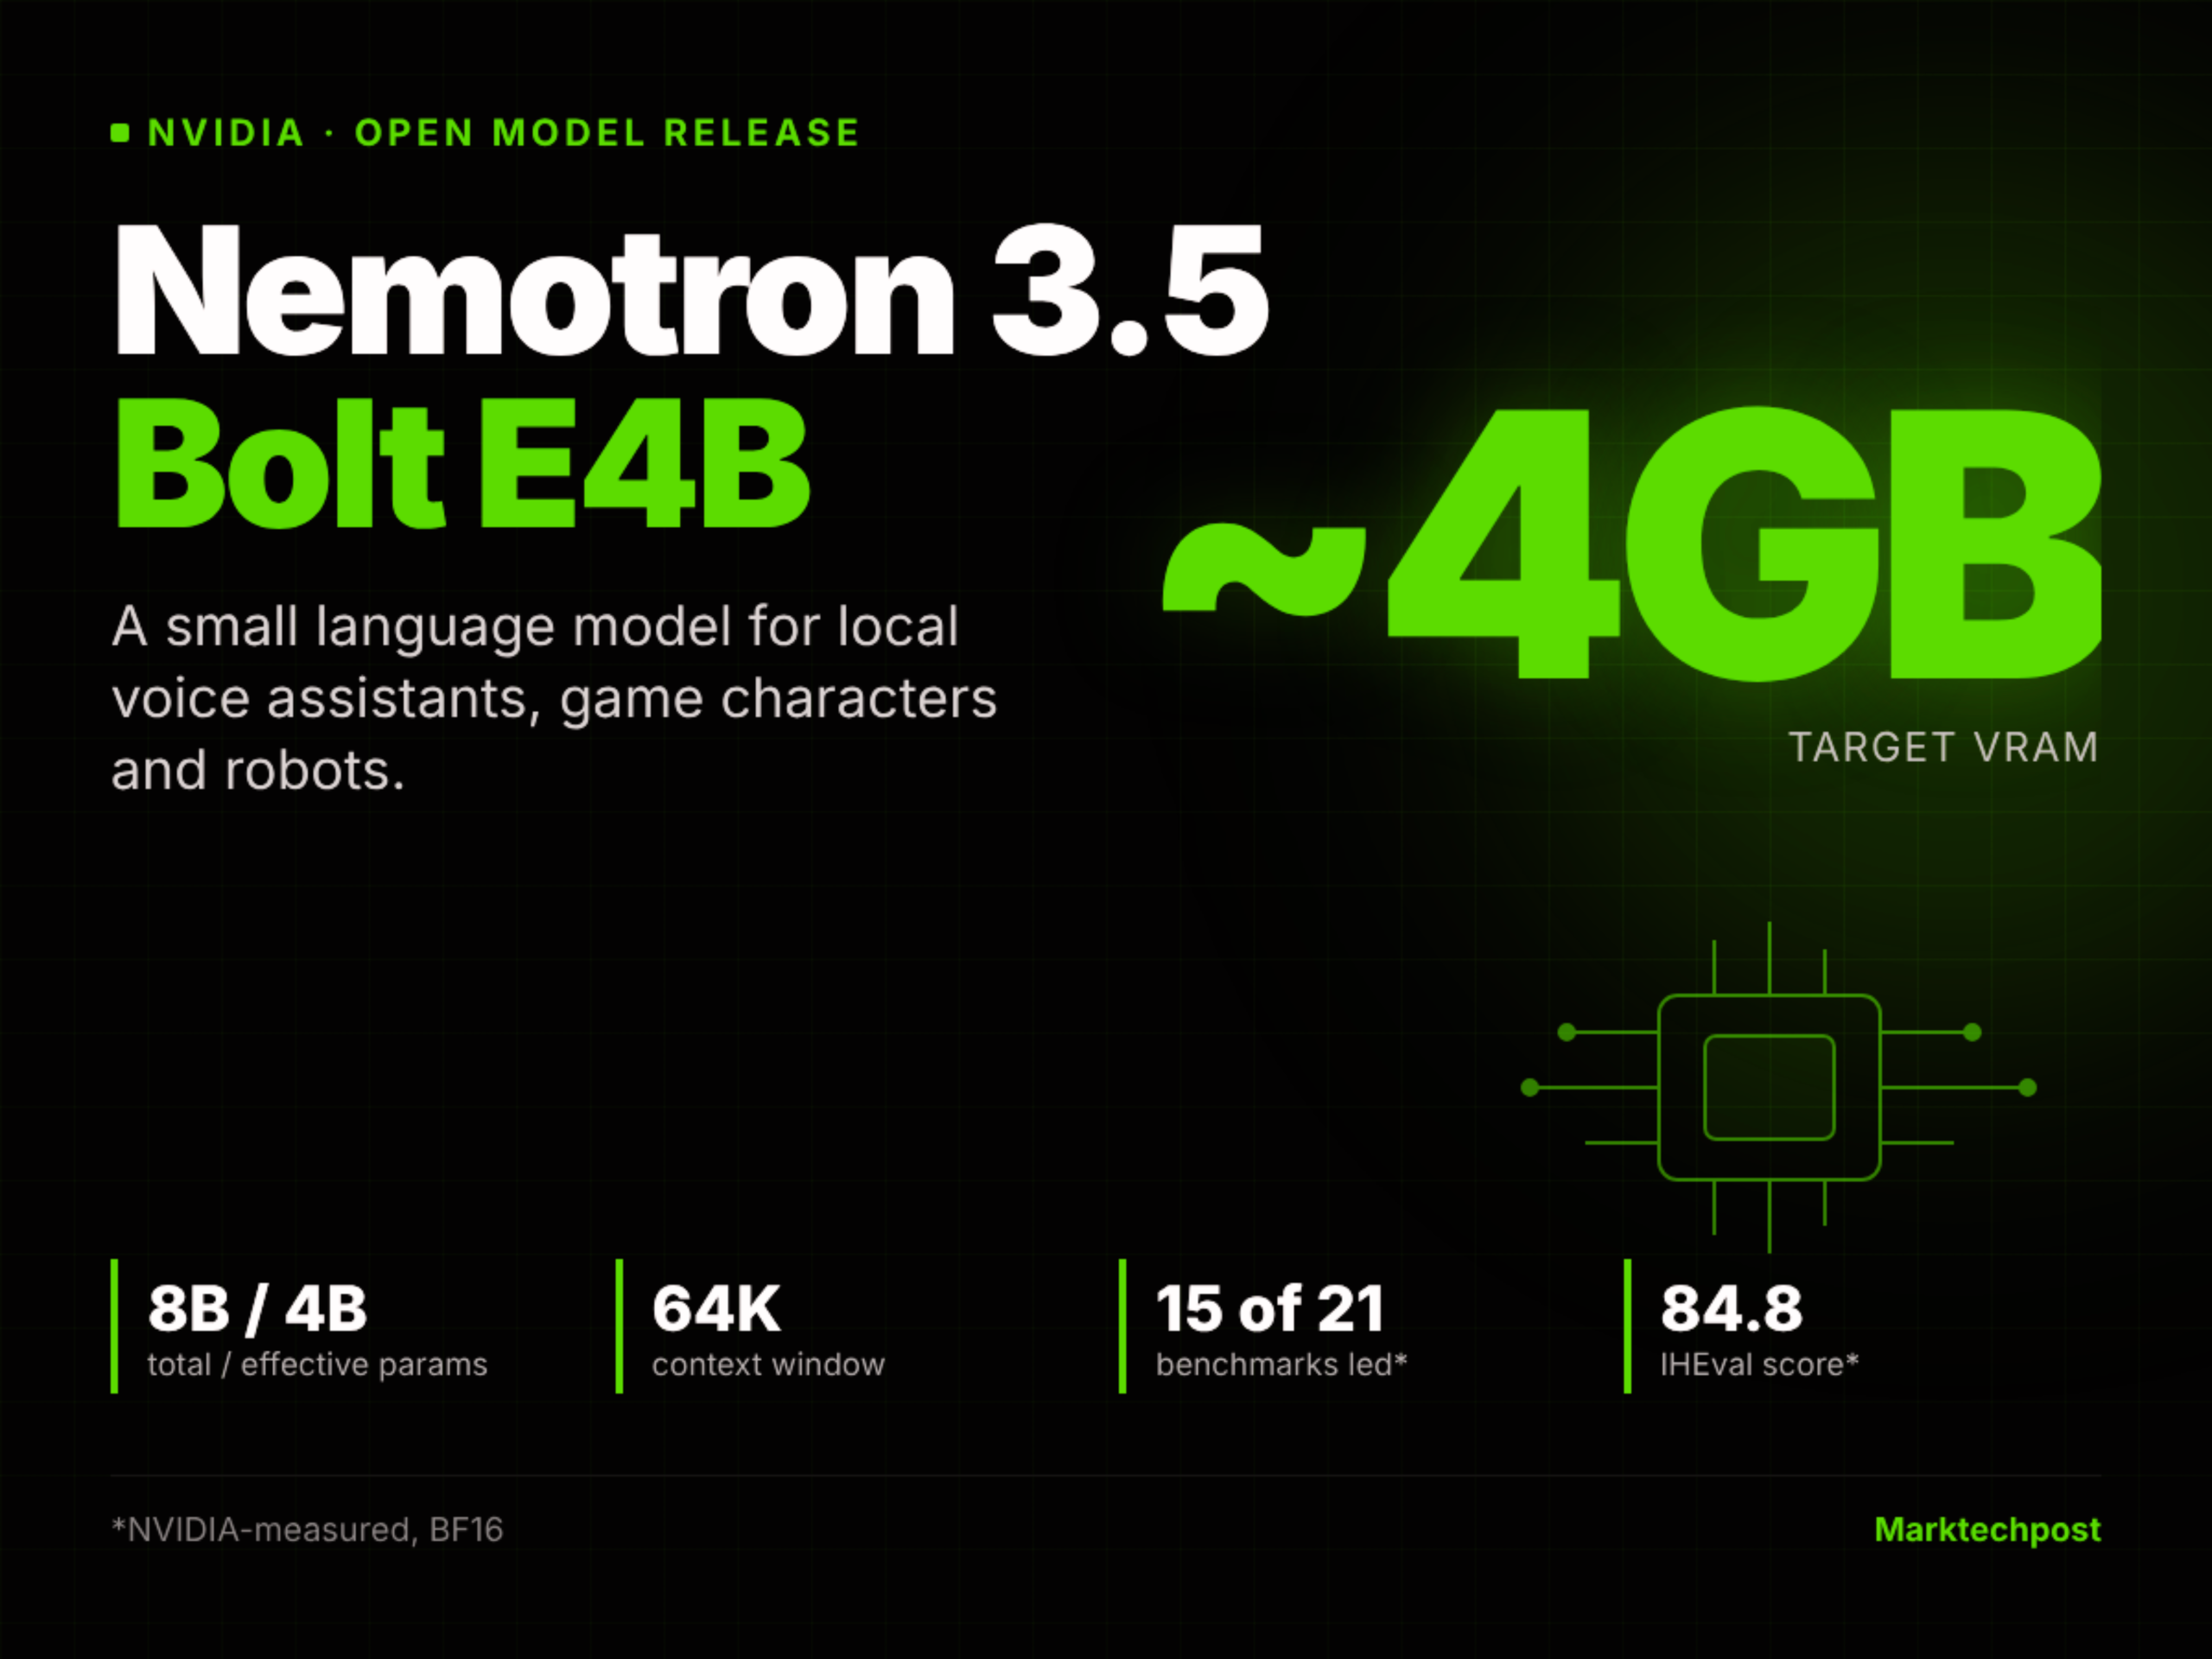
NVIDIAは、ローカルな音声アシスタント、ゲームのNPC、およびロボット向けに最適化されたオープンソースの小型言語モデル「Nemotron 3.5 Bolt E4B 4GB」を発表しました。

NVIDIAは、Google Gemma 4 E4Bモデルを基に、強化学習(RL)による後処理のみでNemotron 3.5 Bolt E4B 4GBを発表しました。これは総パラメータ8B、有効パラメータ4B、64Kのコンテキストを持つオープンソースの小型言語モデルで、RTXやJetsonなどのエッジデバイス上で約4GBのVRAMで動作することを目指し、マルチラウンドのツール呼び出しと低遅延の音声対応をサポートしています。
NVIDIA Releases Nemotron 3.5 Bolt E4B 4GB: An Open Small Language Model for Local Voice Agents, Game Characters and Robots
経緯と関連報道

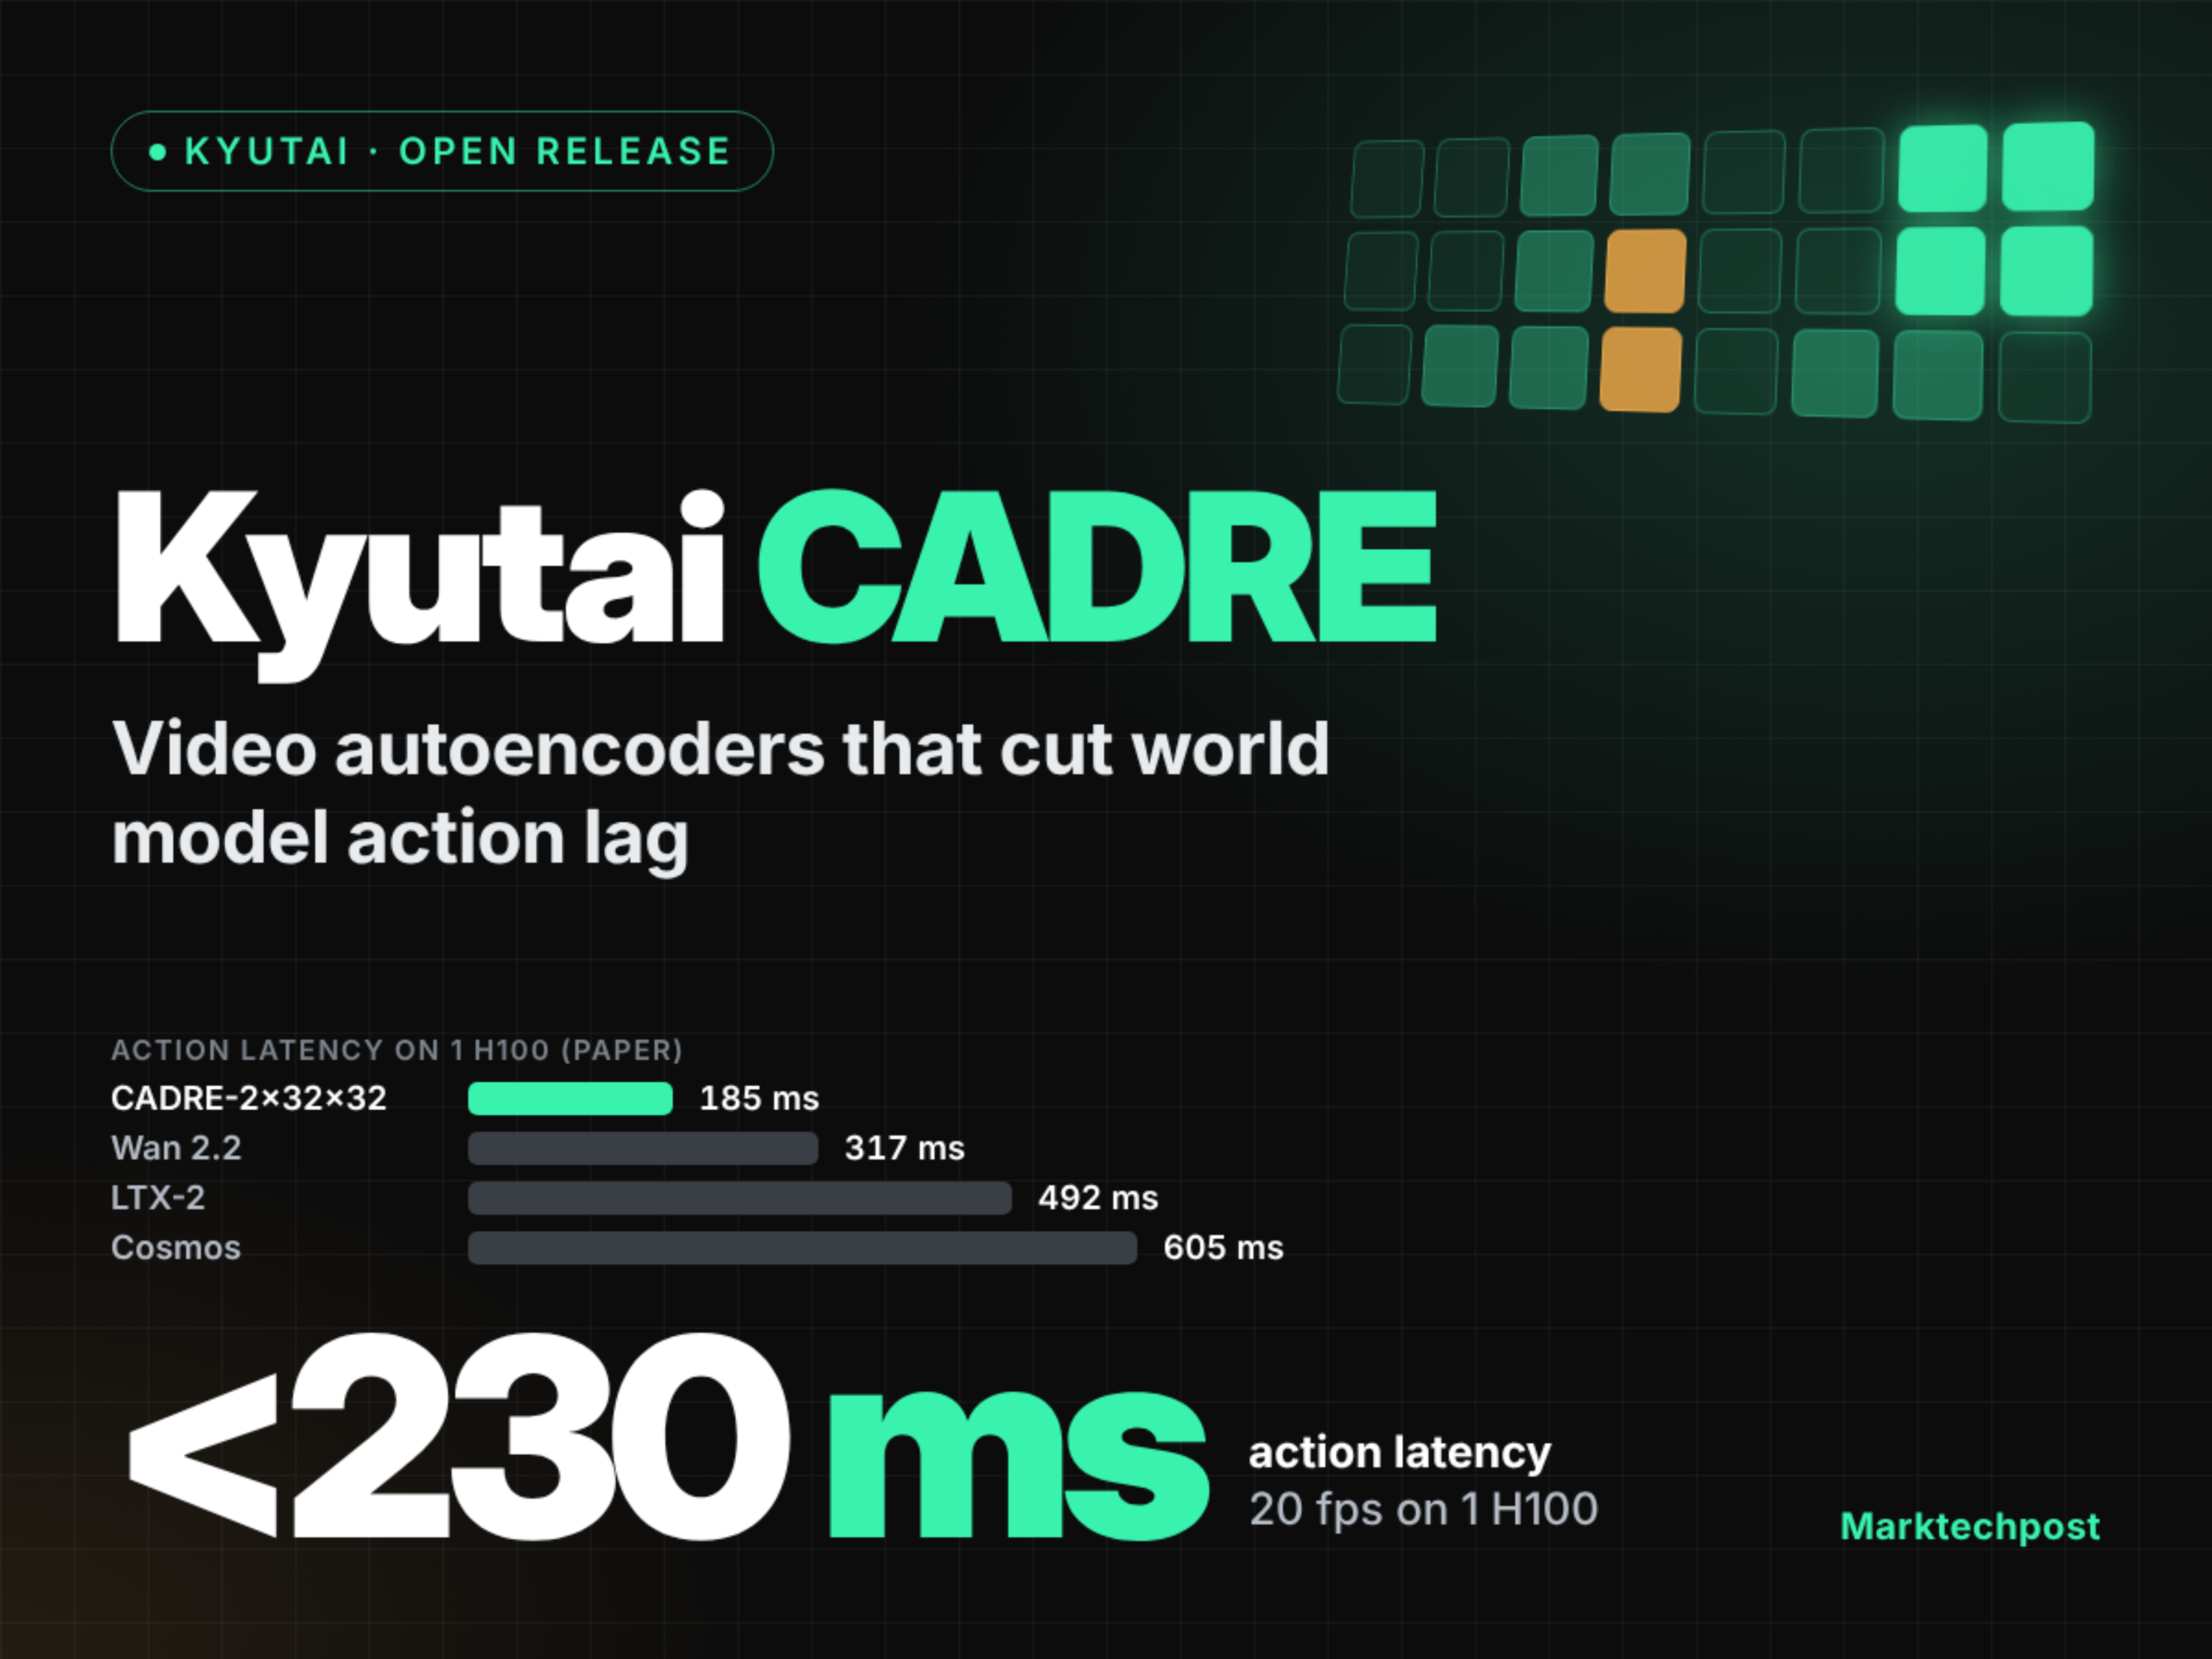
KyutaiがCADREビデオ自己符号化器ファミリーを発表:対話型世界モデル向けで、エンドツーエンドの動作遅延を230ミリ秒以下に抑えます

Kyutaiは2026年10月23日、世界モデルにおける動作遅延の低減を目的とした、7つのオープンソース因果拡散型ビデオ自己符号化器からなるモデルファミリー「CADRE」を公開しました。単一のH100 GPU上で実測した反応遅延は最低185 ms、推論フレームレートは23.4 fpsに達し、シーンFVD指標は162.6まで低下しました(Wan 2.2では599.7)。ただし、ロボット操作タスクにおける動作追従率(ARR)は、Wan 2.2およびCosmosに比べてやや劣る結果となっています。

Kyutai CADRE: Video Autoencoders That Cut World Model Lag Below 230 ms
経緯と関連報道

inDriveは小馬智行およびNVIDIAと提携し、2027年上半期にカザフスタンの首都アスタナで自動運転タクシーの試験運用を開始する予定です。

配車プラットフォームのinDriveは、小馬智行およびNVIDIAと協力覚書を締結し、2027年上半期にカザフスタンの首都アスタナで第7世代の自動運転タクシーの試験運用を開始する予定です。初期段階では安全要員を配置し、最終的には完全無人運転の実現を目指します。NVIDIAはHyperionプラットフォームやHalosセキュリティシステムなど、AI技術による支援を提供します。

経緯と関連報道

GTCベルリン2026:ジェンスン・ Huangによる基調講演で、AIファクトリー、セキュリティインテリジェントエージェント、および欧州のAIエコシステム戦略が全面的に発表されました

ベルリンのTempodromで開催されたGTC Berlin 2026大会上において、NVIDIAのCEOであるジェンスン・フアン氏は、複数の重要な進展を発表しました。具体的には、DSX PODモジュール型AIファクトリー、Vera RubinフルスタックAIエージェントプラットフォーム、OpenShellセキュリティアーキテクチャ、Agent Knowledge Foundation知識層、ならびにAgile ONE SNヒューマノイドロボットリファレンスプラットフォームの導入を発表しました。さらに、100億ユーロ超規模の欧州におけるAI投資に関する約束を表明し、12,000以上のパートナー企業を網羅するとともに、欧州が自律的かつ制御可能なAI経済インフラの構築を加速していることを強調しました。

経緯と関連報道

NVIDIAがSimReady Centralを発表:ロボットおよびAI工場向けのオープンソース・シミュレーション対応3Dアセットライブラリ

NVIDIAはHugging Faceと共同で、OpenUSDを基盤とした無料でオープンなシミュレーション対応(SimReady)3Dアセットライブラリ「SimReady Central」を発表しました。第一弾として、ロボット本体、グリッパ、AI工場のインフラストラクチャなど、産業向けに検証済みの2,000を超えるアセットを収録しており、開発者が物理ベースのAI学習環境やデジタルツインシーンを迅速に構築できるよう支援します。

経緯と関連報道

Microduckのオープンソース二足歩行ロボットは、シミュレーションによる訓練と実機への展開をサポートします。NVIDIA Isaac Lab 3.0により、Sim-to-Realのクローズドループが実現されました。

Pollen RoboticsとHugging Faceは共同で、低コストのオープンソース二足歩行ロボット「Microduck」を発表し、NVIDIA Isaac Lab 3.0およびNewton物理エンジンを統合しています。これにより、GPUによる並列シミュレーション上で歩行戦略の学習が可能となり、ドメインランダマイゼーションや高忠実度なアクチュエータモデル(歯隙、遅延、摩擦などを含む)の採用によって、シミュレーションから実機への移行におけるロバスト性が向上します。最終的にはONNXモデルをエクスポートし、そのまま実際のロボットにデプロイできます。

経緯と関連報道

NVIDIAがCosmos3-H-Dreamsを発表:実際の胆嚢摘出術の臨床動画に基づく初のリアルタイム生成型外科手術シミュレーター

NVIDIAは、臨床における胆嚢摘出術(cholecystectomy)の動画およびロボットの運動学データを用いて訓練された、初のリアルタイム生成型手術シミュレーター「Cosmos3-H-Dreams」を発表しました。このシミュレーターは、Versius手術ロボットプラットフォームから取得した動作に基づいた対話型で低遅延の視覚シミュレーションをサポートし、単一のRTX PRO 6000 GPU上で動作します。

経緯と関連報道