
AI戦争、欧州が焦っている
世界のテーブルにおける四国演義。
見出し・要約・本文から、情報のつながりを探します。
世界のテーブルにおける四国演義。
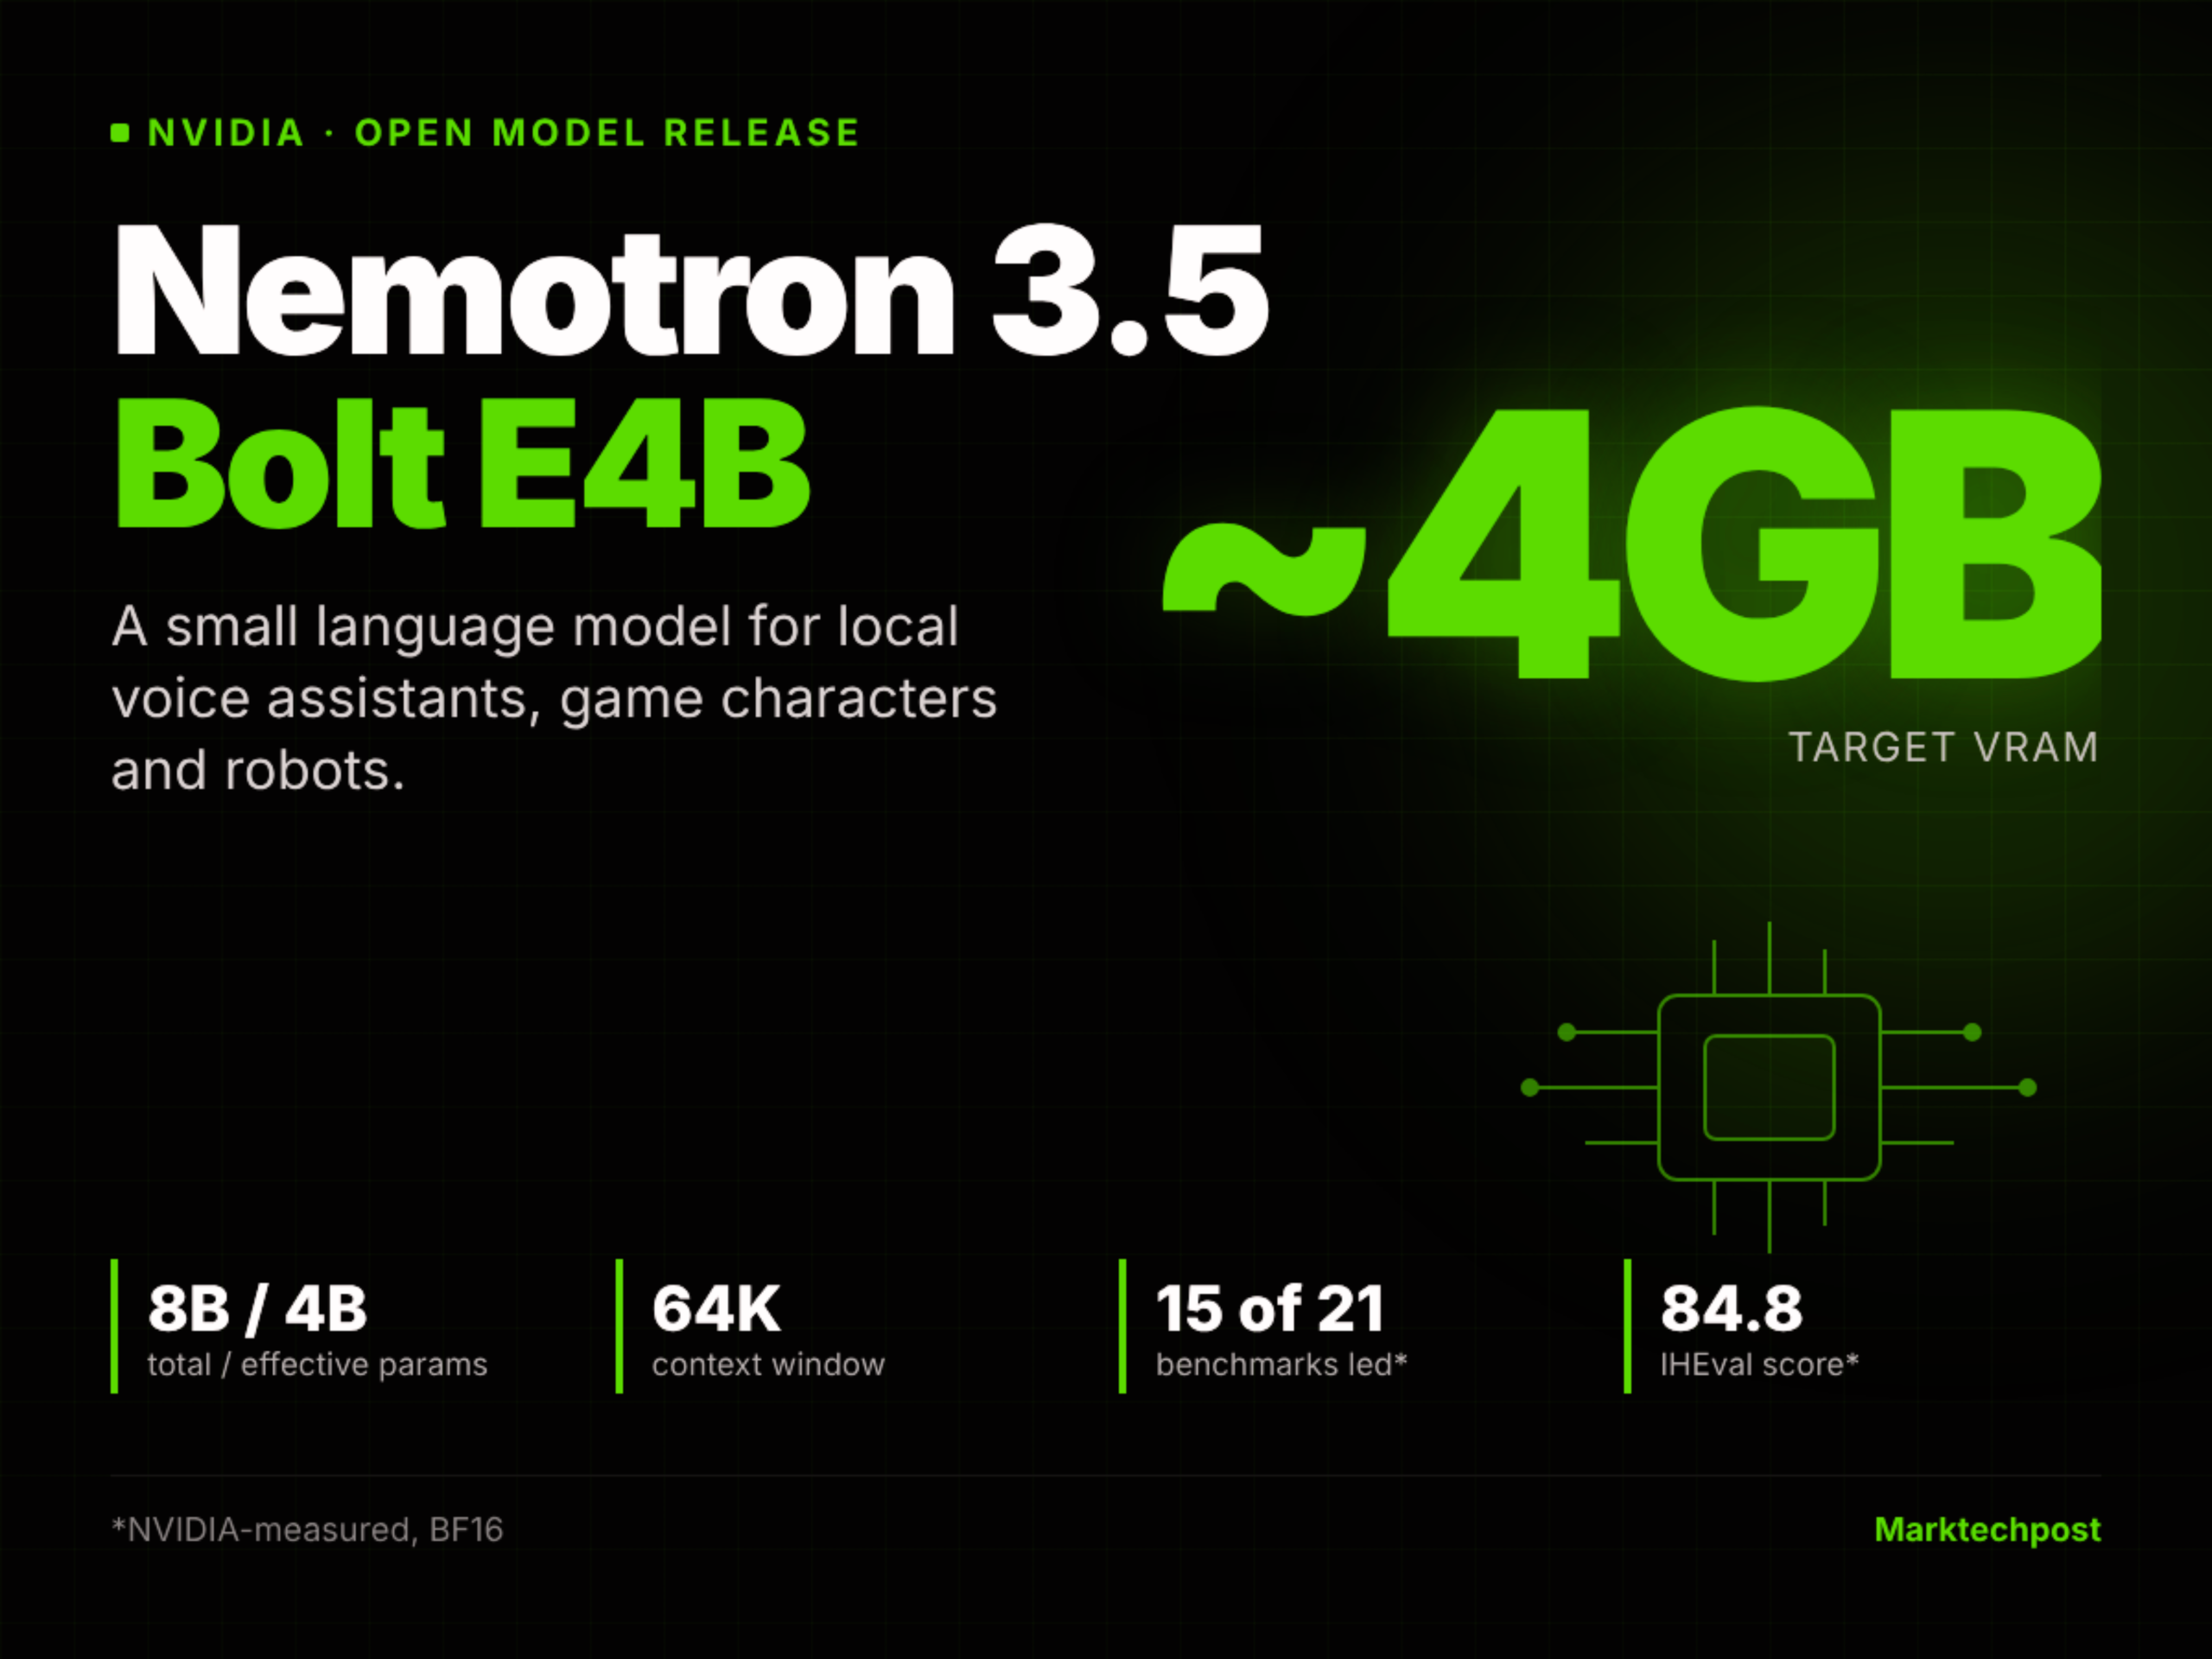
NVIDIAは、Google Gemma 4 E4Bモデルを基に、強化学習(RL)による後処理のみでNemotron 3.5 Bolt E4B 4GBを発表しました。これは総パラメータ8B、有効パラメータ4B、64Kのコンテキストを持つオープンソースの小型言語モデルで、RTXやJetsonなどのエッジデバイス上で約4GBのVRAMで動作することを目指し、マルチラウンドのツール呼び出しと低遅延の音声対応をサポートしています。
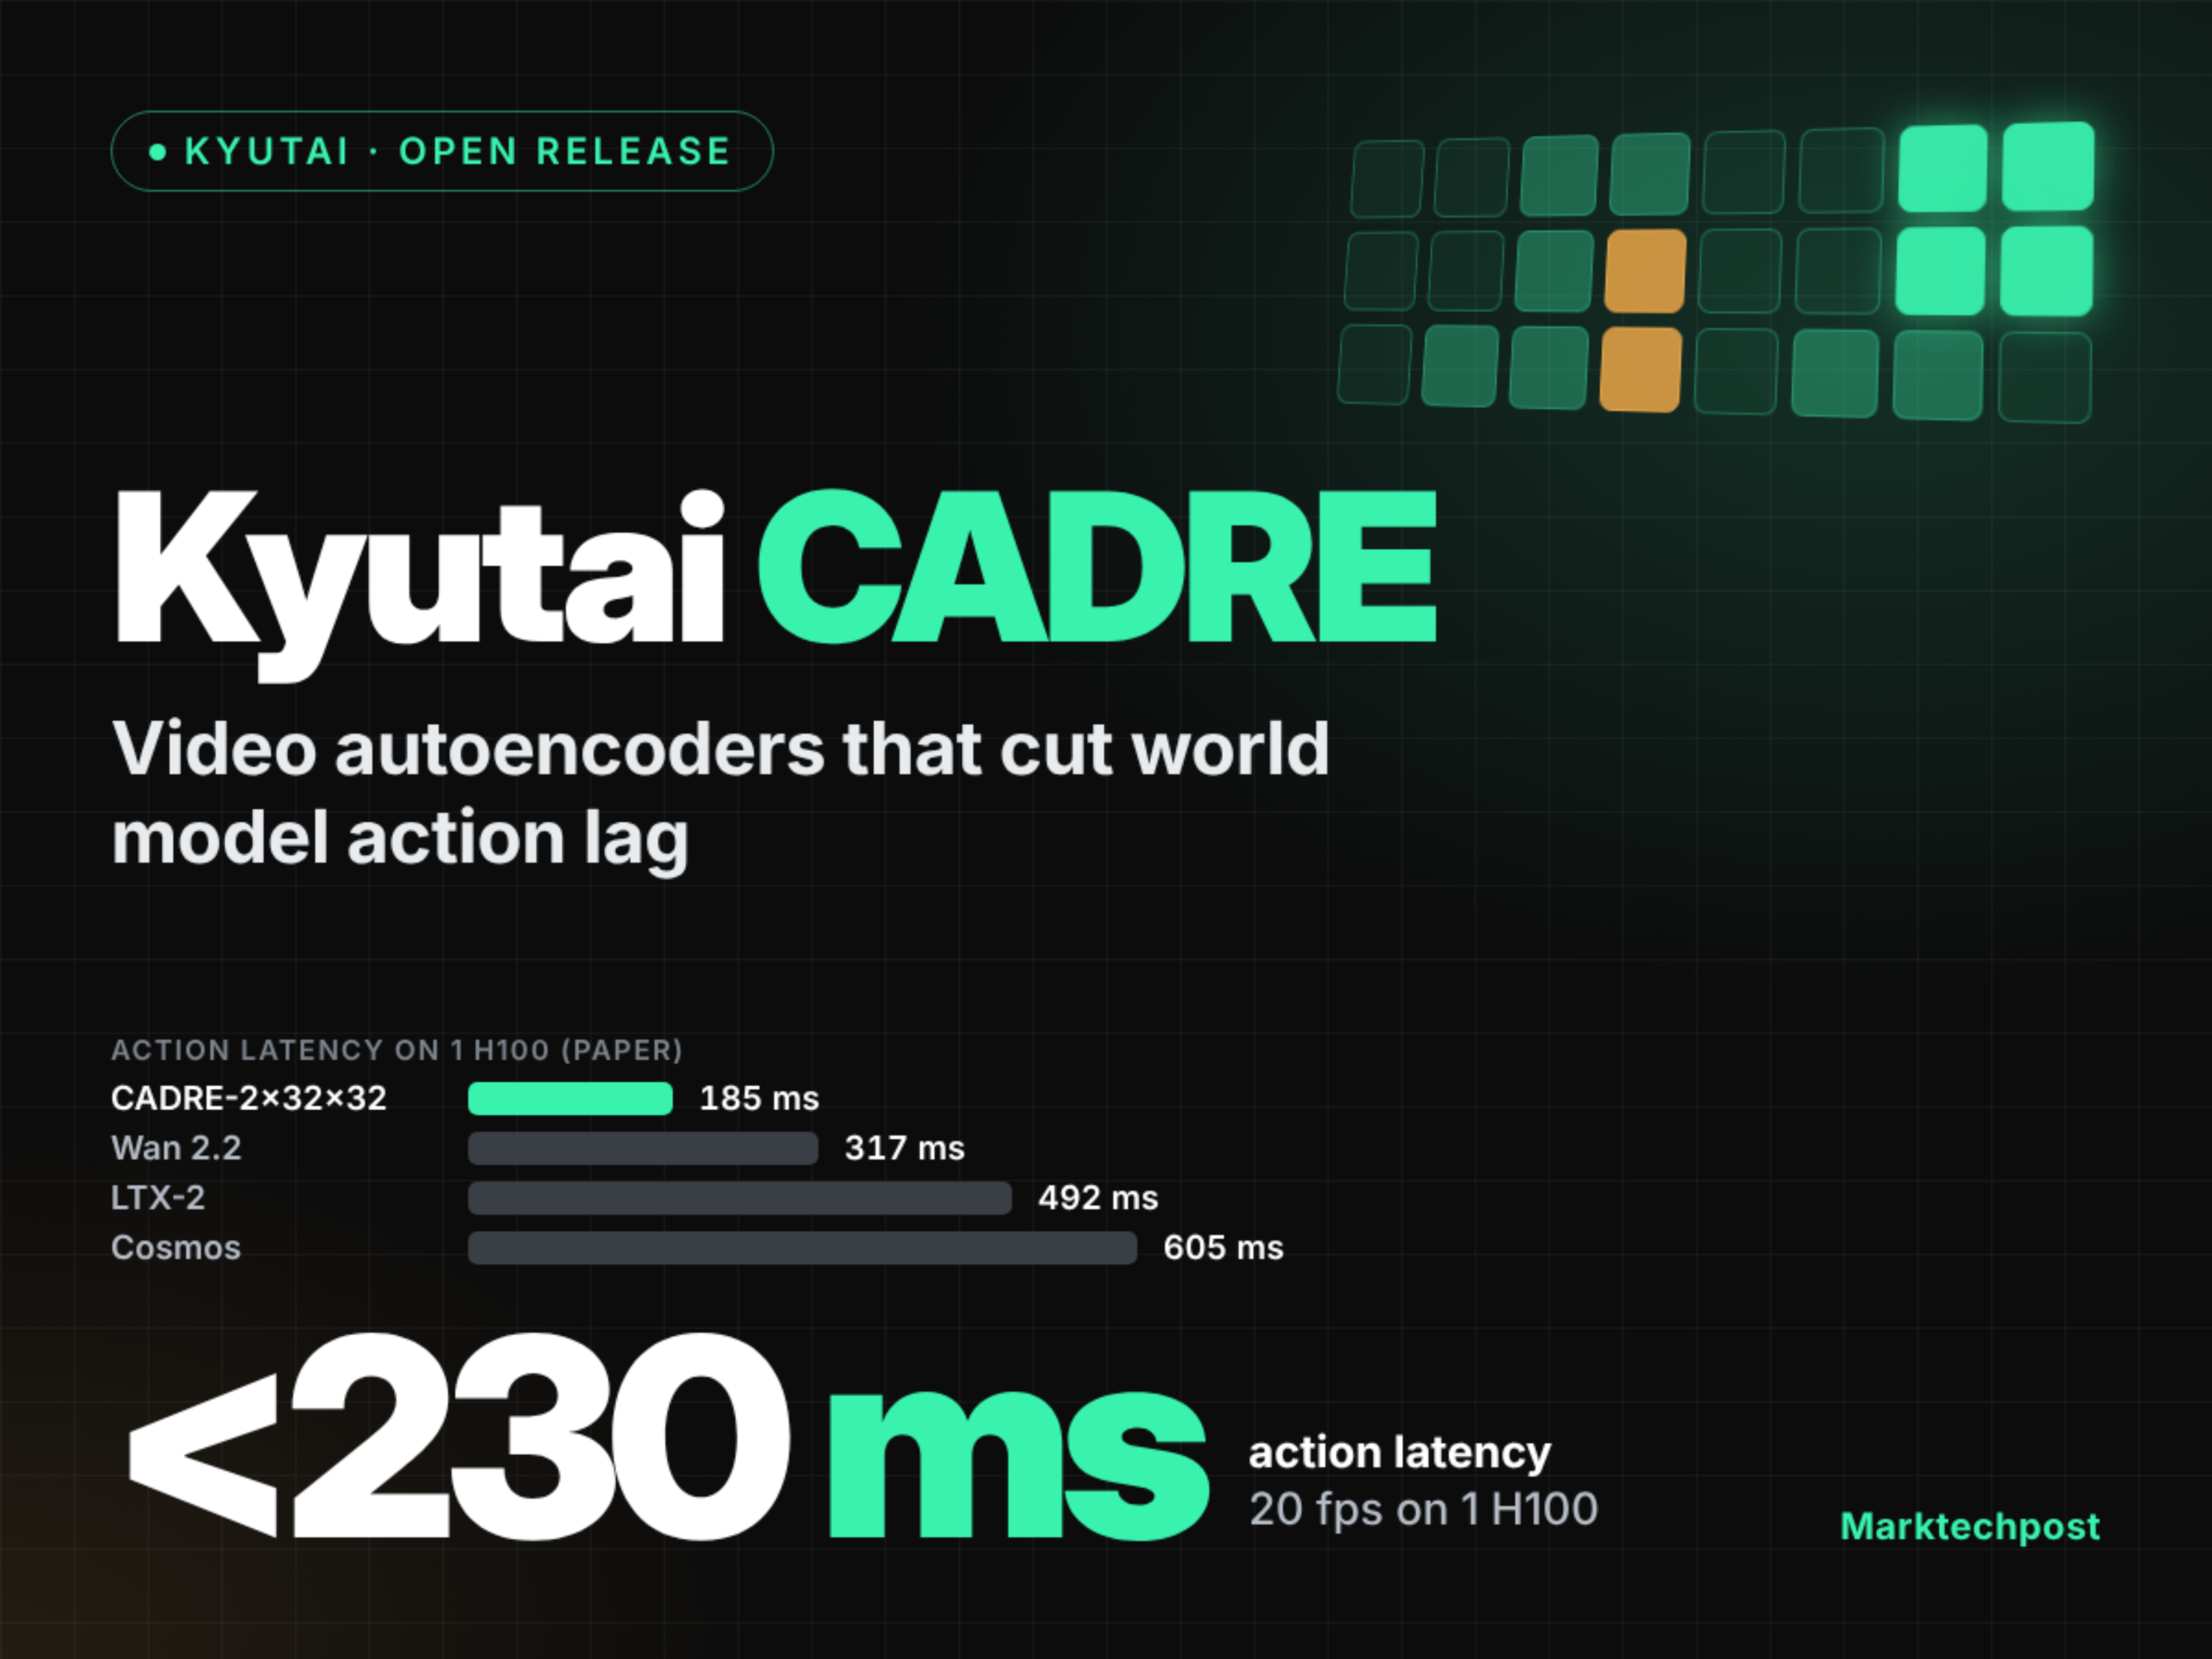
Kyutaiは2026年10月23日、世界モデルにおける動作遅延の低減を目的とした、7つのオープンソース因果拡散型ビデオ自己符号化器からなるモデルファミリー「CADRE」を公開しました。単一のH100 GPU上で実測した反応遅延は最低185 ms、推論フレームレートは23.4 fpsに達し、シーンFVD指標は162.6まで低下しました(Wan 2.2では599.7)。ただし、ロボット操作タスクにおける動作追従率(ARR)は、Wan 2.2およびCosmosに比べてやや劣る結果となっています。
ベルリンのTempodromで開催されたGTC Berlin 2026大会上において、NVIDIAのCEOであるジェンスン・フアン氏は、複数の重要な進展を発表しました。具体的には、DSX PODモジュール型AIファクトリー、Vera RubinフルスタックAIエージェントプラットフォーム、OpenShellセキュリティアーキテクチャ、Agent Knowledge Foundation知識層、ならびにAgile ONE SNヒューマノイドロボットリファレンスプラットフォームの導入を発表しました。さらに、100億ユーロ超規模の欧州におけるAI投資に関する約束を表明し、12,000以上のパートナー企業を網羅するとともに、欧州が自律的かつ制御可能なAI経済インフラの構築を加速していることを強調しました。
NVIDIAはHugging Faceと共同で、OpenUSDを基盤とした無料でオープンなシミュレーション対応(SimReady)3Dアセットライブラリ「SimReady Central」を発表しました。第一弾として、ロボット本体、グリッパ、AI工場のインフラストラクチャなど、産業向けに検証済みの2,000を超えるアセットを収録しており、開発者が物理ベースのAI学習環境やデジタルツインシーンを迅速に構築できるよう支援します。
Pollen RoboticsとHugging Faceは共同で、低コストのオープンソース二足歩行ロボット「Microduck」を発表し、NVIDIA Isaac Lab 3.0およびNewton物理エンジンを統合しています。これにより、GPUによる並列シミュレーション上で歩行戦略の学習が可能となり、ドメインランダマイゼーションや高忠実度なアクチュエータモデル(歯隙、遅延、摩擦などを含む)の採用によって、シミュレーションから実機への移行におけるロバスト性が向上します。最終的にはONNXモデルをエクスポートし、そのまま実際のロボットにデプロイできます。
NVIDIAは、臨床における胆嚢摘出術(cholecystectomy)の動画およびロボットの運動学データを用いて訓練された、初のリアルタイム生成型手術シミュレーター「Cosmos3-H-Dreams」を発表しました。このシミュレーターは、Versius手術ロボットプラットフォームから取得した動作に基づいた対話型で低遅延の視覚シミュレーションをサポートし、単一のRTX PRO 6000 GPU上で動作します。