
本文へ移動
AI NEWS JOURNAL
AI, IN PERSPECTIVE

AI ニュースを検索

見出し・要約・本文から、情報のつながりを探します。

公開日時順

KyutaiがCADREビデオ自己符号化器ファミリーを発表:対話型世界モデル向けで、エンドツーエンドの動作遅延を230ミリ秒以下に抑えます

Kyutaiは2026年10月23日、世界モデルにおける動作遅延の低減を目的とした、7つのオープンソース因果拡散型ビデオ自己符号化器からなるモデルファミリー「CADRE」を公開しました。単一のH100 GPU上で実測した反応遅延は最低185 ms、推論フレームレートは23.4 fpsに達し、シーンFVD指標は162.6まで低下しました(Wan 2.2では599.7)。ただし、ロボット操作タスクにおける動作追従率(ARR)は、Wan 2.2およびCosmosに比べてやや劣る結果となっています。
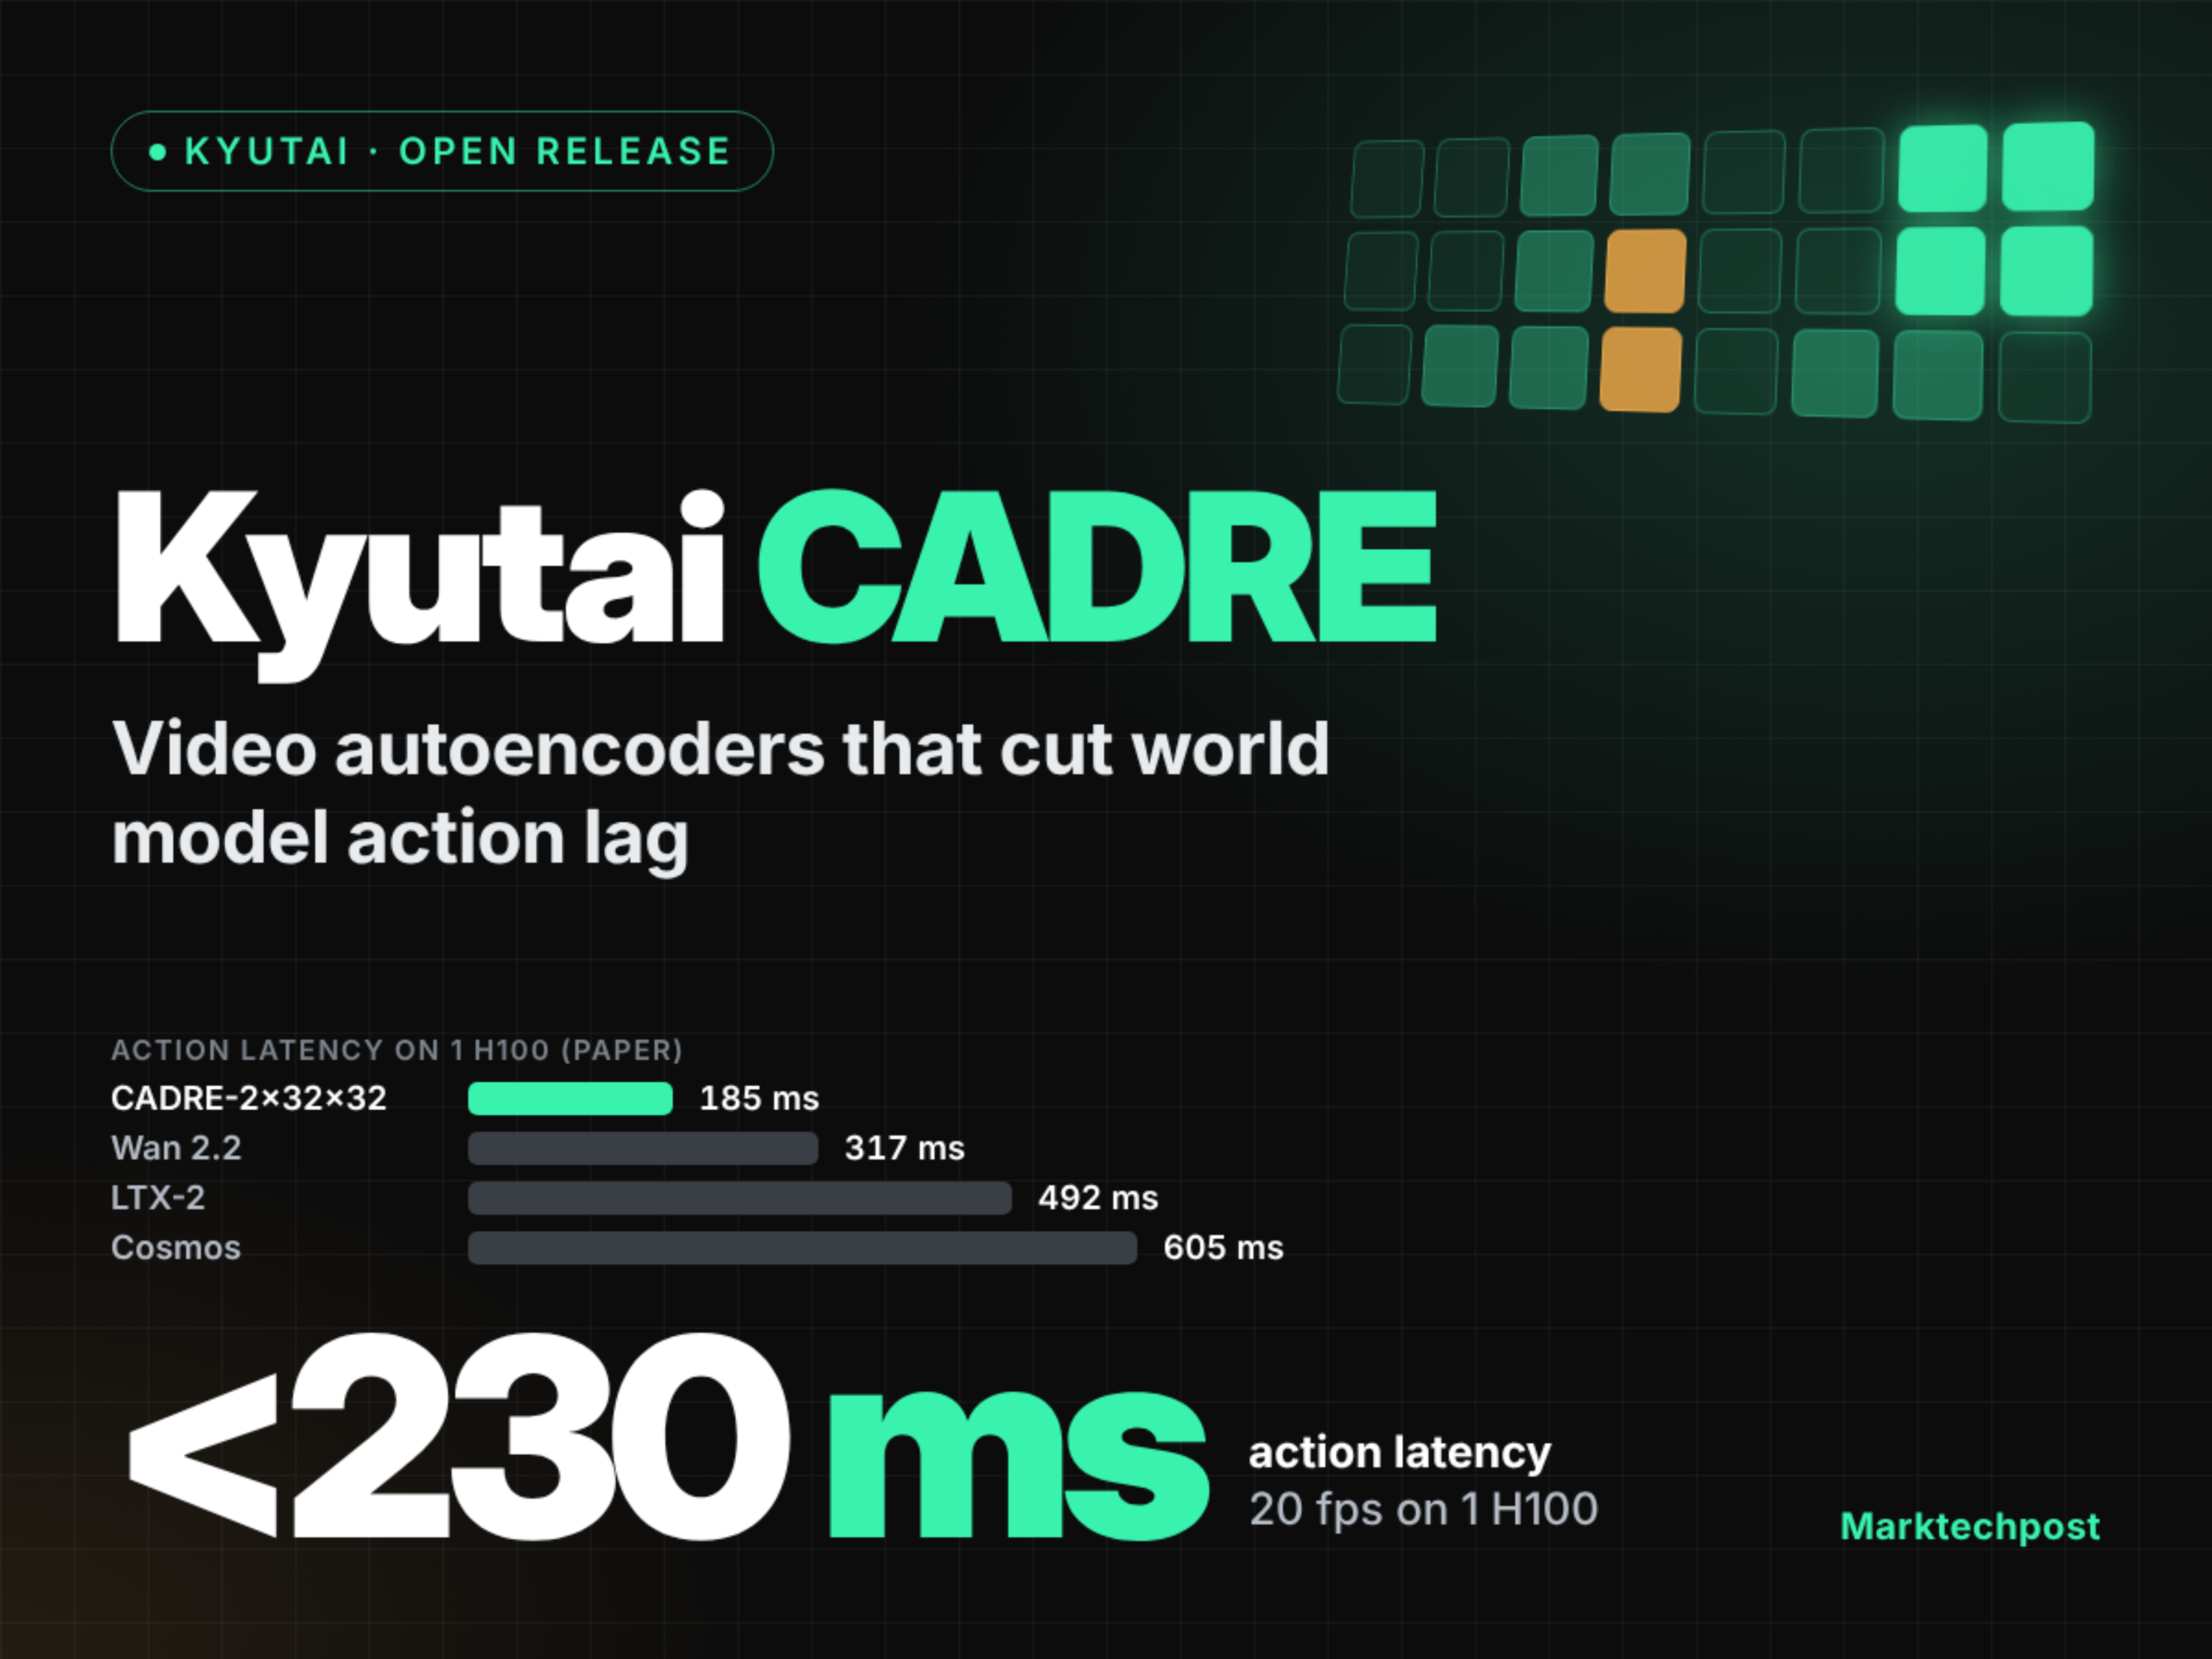
Kyutai CADRE: Video Autoencoders That Cut World Model Lag Below 230 ms
経緯と関連報道

GTCベルリン2026:ジェンスン・ Huangによる基調講演で、AIファクトリー、セキュリティインテリジェントエージェント、および欧州のAIエコシステム戦略が全面的に発表されました

ベルリンのTempodromで開催されたGTC Berlin 2026大会上において、NVIDIAのCEOであるジェンスン・フアン氏は、複数の重要な進展を発表しました。具体的には、DSX PODモジュール型AIファクトリー、Vera RubinフルスタックAIエージェントプラットフォーム、OpenShellセキュリティアーキテクチャ、Agent Knowledge Foundation知識層、ならびにAgile ONE SNヒューマノイドロボットリファレンスプラットフォームの導入を発表しました。さらに、100億ユーロ超規模の欧州におけるAI投資に関する約束を表明し、12,000以上のパートナー企業を網羅するとともに、欧州が自律的かつ制御可能なAI経済インフラの構築を加速していることを強調しました。

経緯と関連報道

Microduckのオープンソース二足歩行ロボットは、シミュレーションによる訓練と実機への展開をサポートします。NVIDIA Isaac Lab 3.0により、Sim-to-Realのクローズドループが実現されました。

Pollen RoboticsとHugging Faceは共同で、低コストのオープンソース二足歩行ロボット「Microduck」を発表し、NVIDIA Isaac Lab 3.0およびNewton物理エンジンを統合しています。これにより、GPUによる並列シミュレーション上で歩行戦略の学習が可能となり、ドメインランダマイゼーションや高忠実度なアクチュエータモデル(歯隙、遅延、摩擦などを含む)の採用によって、シミュレーションから実機への移行におけるロバスト性が向上します。最終的にはONNXモデルをエクスポートし、そのまま実際のロボットにデプロイできます。

経緯と関連報道