
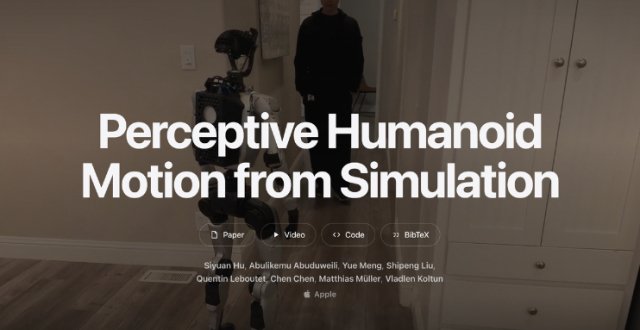
苹果让宇树G1练出一身本领,钻桌底、穿门缝样样行!
成功率达91%。 作者 | 钟宸 编辑 | 许丽思 机器人前瞻11月6日报道,近日,苹果正式发布了HALO(Humanoid Autonomy, Learned in ....
检索标题、摘要与正文,把分散的信息连起来。
成功率达91%。 作者 | 钟宸 编辑 | 许丽思 机器人前瞻11月6日报道,近日,苹果正式发布了HALO(Humanoid Autonomy, Learned in ....
arXiv:2610.32069v1 发布类型:新 提要:近期的多模态大型语言模型(MLLMs)能够在单一模型内感知交通场景、进行推理并提出驾驶决策。然而,现有的基于MLLM的自动驾驶系统在每一帧都从零开始推理,并且仅采纳一种解释,从而舍弃此前关于场景的假设。当场景存在歧义时,智能体便会锁定错误的解读,并在证据尚未充分积累之前据此采取行动。本文提出了DriveMind,一个基于MLLM的驾驶框架,它能够同时维持多个关于场景的假设,并随着新帧的到来不断更新这些假设的权重。受粒子滤波的启发,DriveMind通过视觉语言模型(VLM)传播每个假设,根据当前观测对其进行评分,并重新采样以……