
본문으로 건너뛰기
AI NEWS JOURNAL
AI, IN PERSPECTIVE

AI 뉴스 검색

제목, 요약, 본문을 검색해 흩어진 정보를 연결하세요.

발행 시간순

NVIDIA가 오픈소스 소형 언어 모델인 Nemotron 3.5 Bolt E4B 4GB를 발표했으며, 이는 로컬 음성 에이전트, 게임 NPC 및 로봇에 최적화되어 있습니다.

NVIDIA는 Google Gemma 4 E4B 모델을 기반으로, 강화학습(RL) 후 훈련만을 거쳐 Nemotron 3.5 Bolt E4B 4GB를 출시했습니다. 이는 총 매개변수 8B, 유효 매개변수 4B, 64K의 컨텍스트를 갖춘 오픈소스 소형 언어모델로, RTX 및 Jetson 등 엣지 디바이스에서 약 4GB VRAM으로 구동되며, 다중 라운드 도구 호출과 저지연 음성 상호작용을 지원합니다.
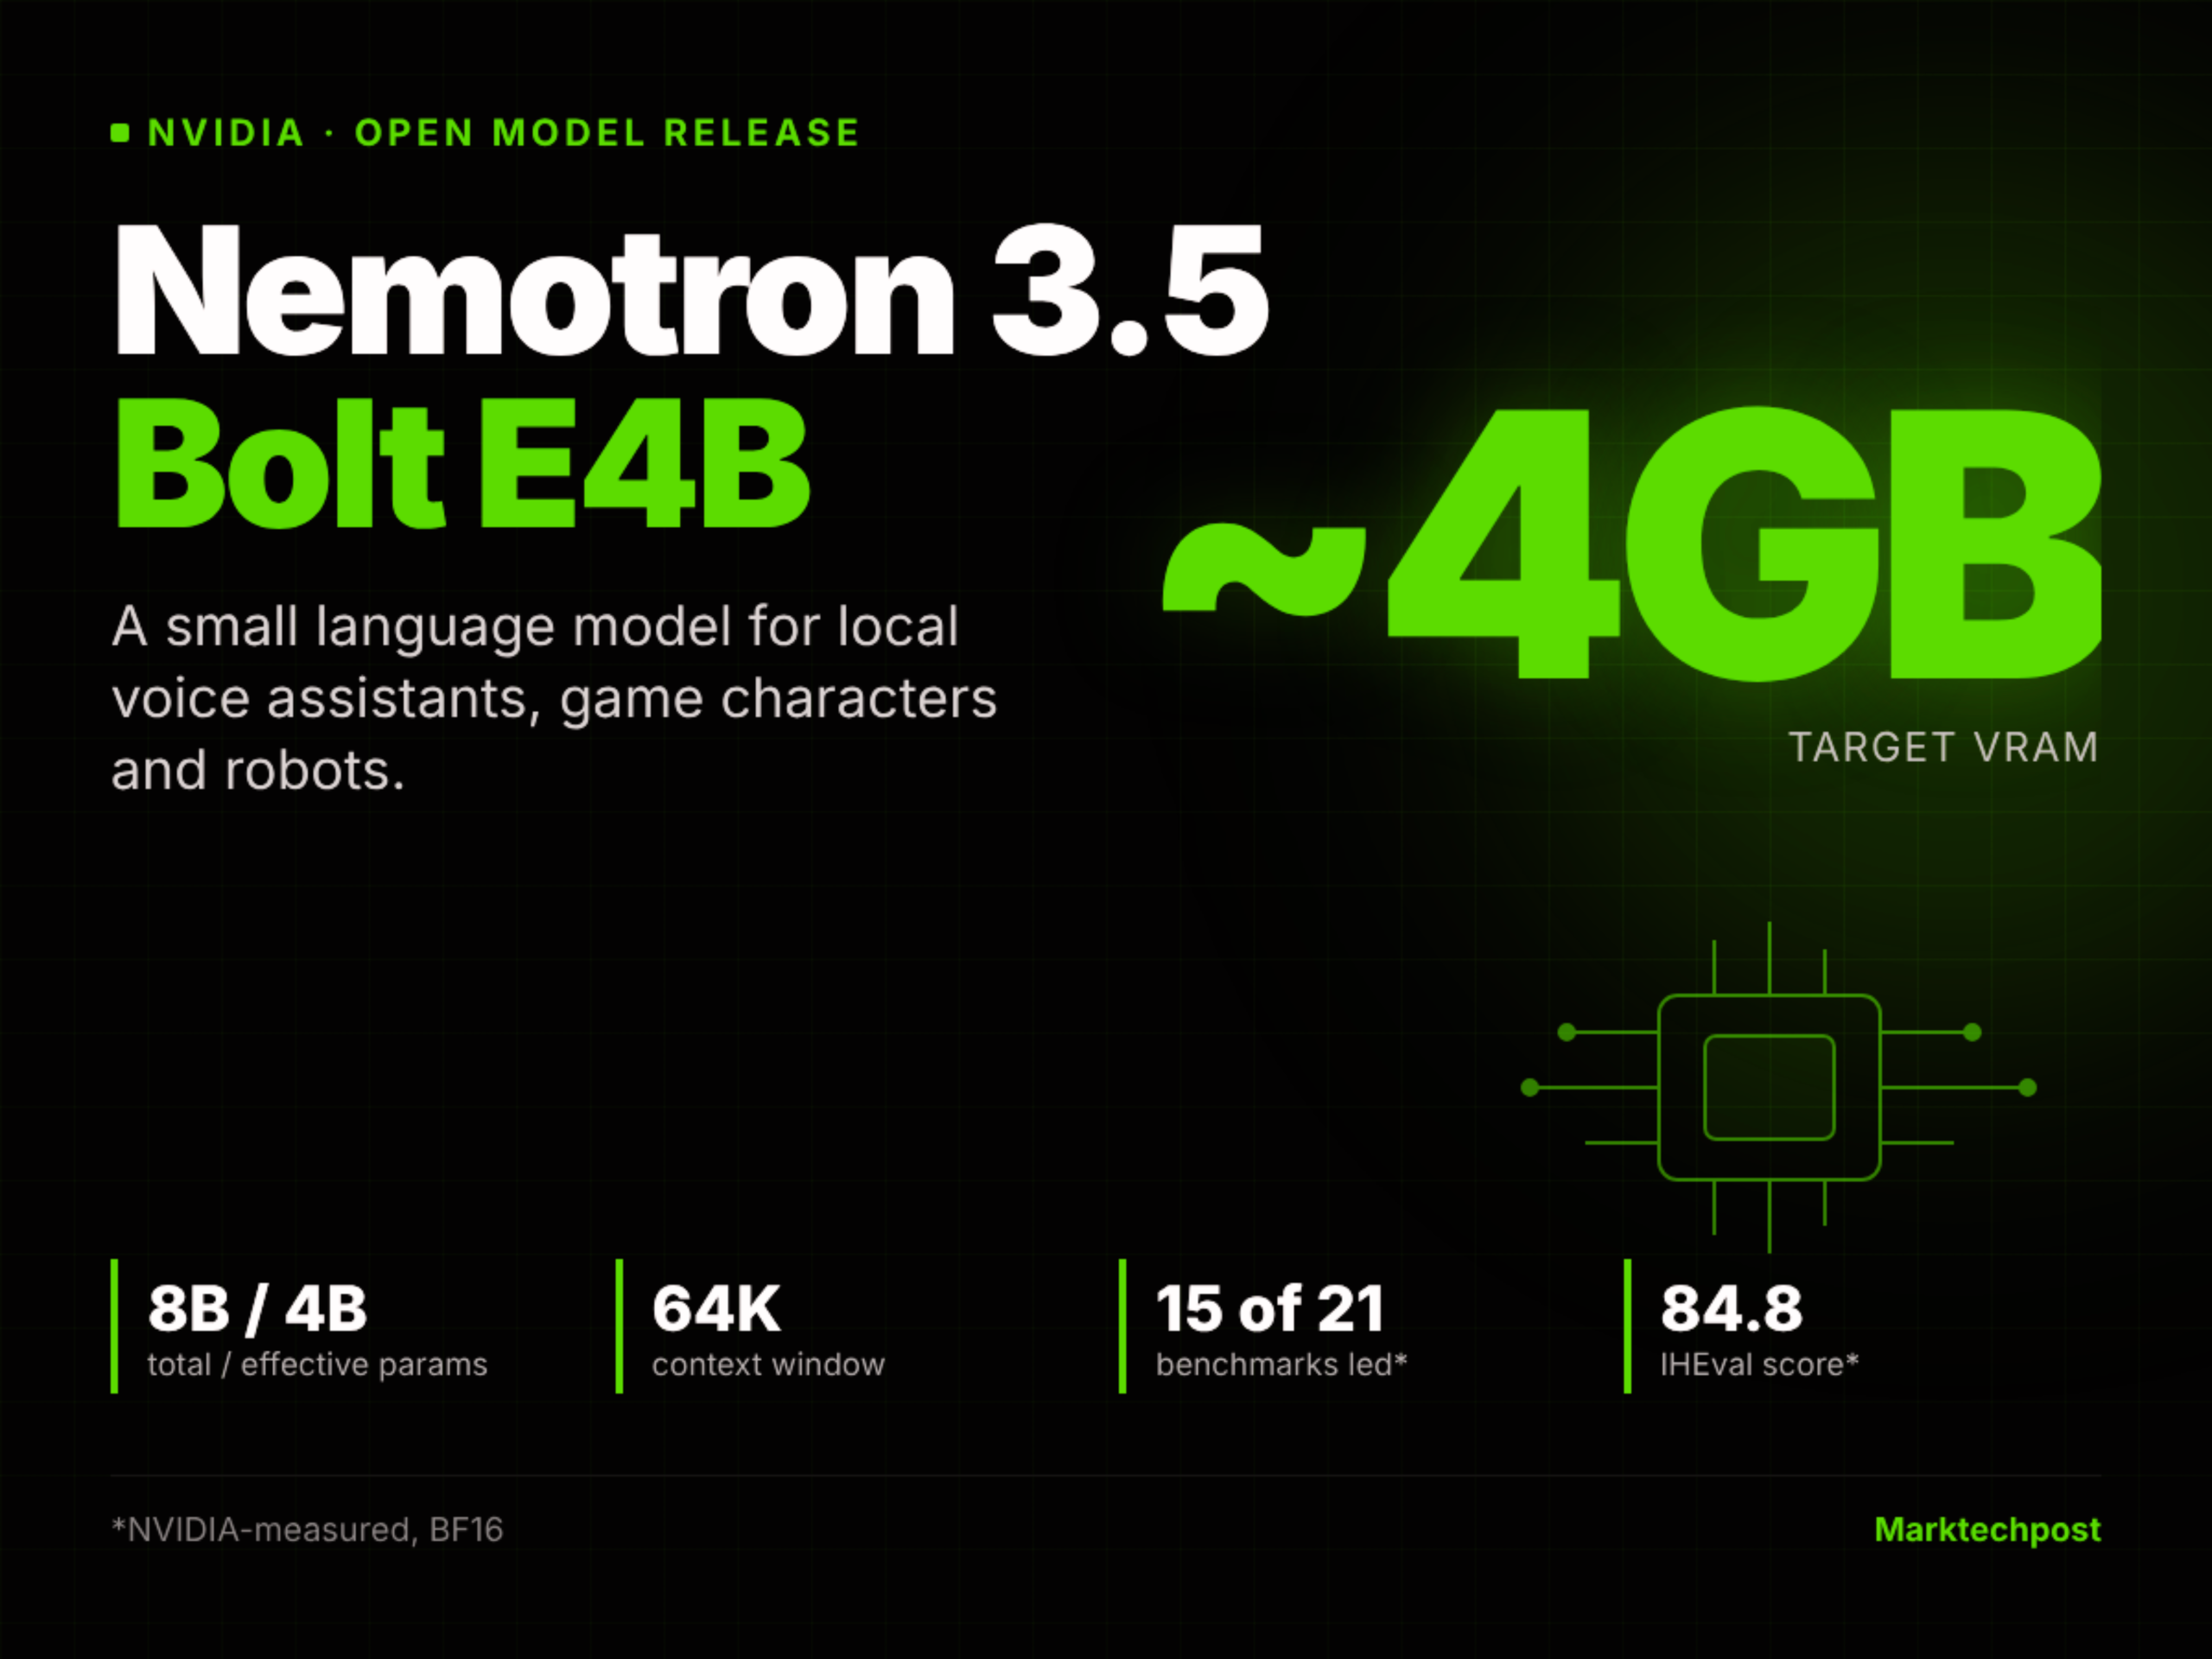
NVIDIA Releases Nemotron 3.5 Bolt E4B 4GB: An Open Small Language Model for Local Voice Agents, Game Characters and Robots
진행 상황 및 관련 보도

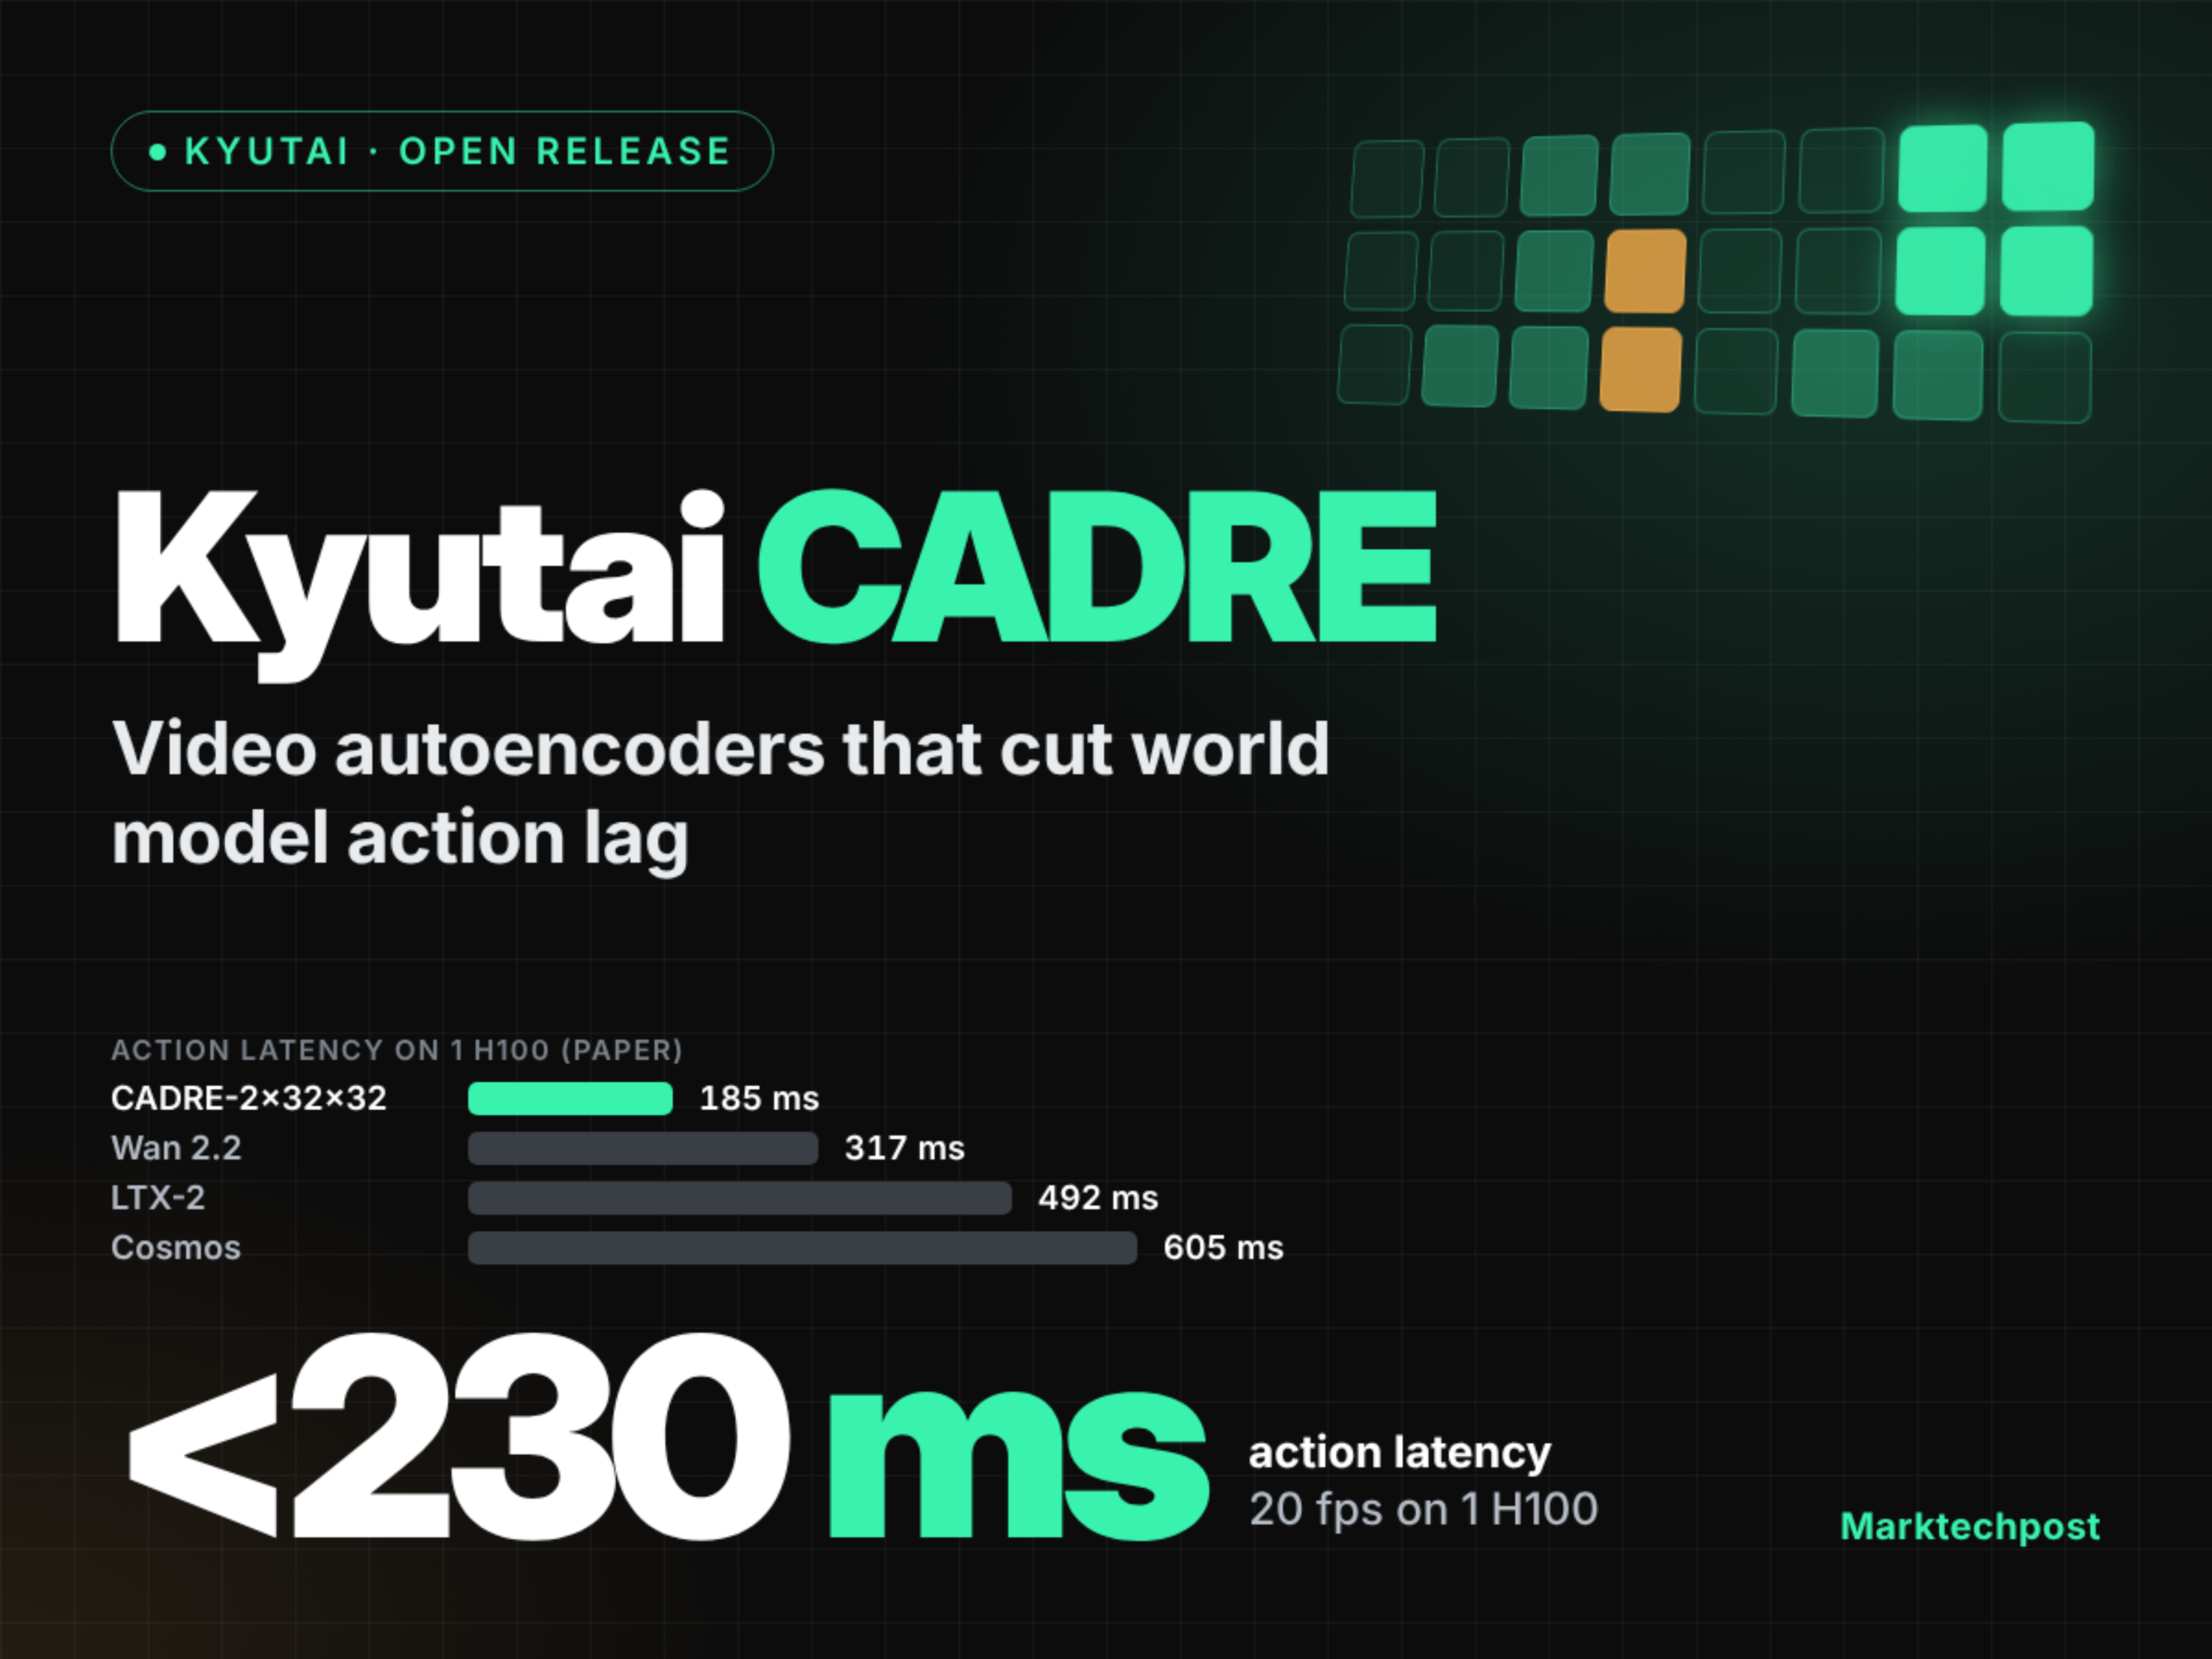
Kyutai는 CADRE 비디오 자동부호화기 계열을 출시했습니다: 대화형 세계 모델을 지향하며, 엔드투엔드 동작 지연 시간을 230밀리초 이하로 낮췄습니다.

Kyutai는 2026년 10월 23일, 세계 모델의 동작 지연을 줄이도록 설계된 7개의 오픈소스 인과 확산형 비디오 자동부호화기로 구성된 모델 패밀리인 CADRE를 공개했다. 단일 H100 GPU에서 측정한 반응 지연은 최저 185ms에 달하며, 추론 속도는 23.4fps에 이르고, 시나리오 FVD 지표는 162.6으로 낮아졌다(와니 2.2의 경우 599.7). 다만 로봇 작업 과제에서는 동작 추종률(ARR)이 와니 2.2 및 코스모스에 비해 다소 떨어진다.

Kyutai CADRE: Video Autoencoders That Cut World Model Lag Below 230 ms
진행 상황 및 관련 보도

inDrive는 웨이마지싱과 엔비디아와 협력하여 2027년 상반기 카자흐스탄의 수도 아스타나에서 자율주행 택시 시험 운행을 계획하고 있습니다.

차량 호출 플랫폼인 inDrive는 WeRide 및 엔비디아와 협력 양해각서를 체결하고, 2027년 상반기 카자흐스탄의 수도 아스타나에서 Gen-7 자율주행 택시 시험 운행을 시작할 계획이다. 초기에는 안전 요원을 배치하되, 최종적으로 완전 무인운전을 실현하는 것을 목표로 한다. 엔비디아는 Hyperion 플랫폼과 Halos 안전 시스템 등 AI 기술을 지원한다.

진행 상황 및 관련 보도

GTC 베를린 2026: 젠슨 황의 기조연설에서 AI 공장, 안전한 지능형 에이전트 및 유럽 AI 생태계 전략을 전면적으로 발표

베를린 템포드롬에서 열린 GTC 베를린 2026 컨퍼런스에서 엔비디아의 CEO 젠슨 황은 다음과 같은 주요 성과를 발표했습니다: DSX POD 모듈형 AI 공장, 베라 루빈 풀스택 AI 에이전트 플랫폼, OpenShell 보안 아키텍처, 에이전트 지식 파운데이션 지식 계층, 그리고 Agile ONE SN 휴머노이드 로봇 참조 플랫폼을 선보였습니다. 또한 100억 유로 규모의 유럽 AI 투자 약속을 발표하고, 이를 통해 12,000여 개의 파트너사를 포괄할 것임을 밝혔으며, 유럽이 자주적이고 통제 가능한 AI 경제 인프라 구축을 가속화하고 있다고 강조했습니다.

진행 상황 및 관련 보도

NVIDIA, 로봇 및 AI 공장을 위한 오픈소스 시뮬레이션 준비형 3D 아셋 라이브러리인 SimReady Central을 출시

NVIDIA는 Hugging Face와 협력해 OpenUSD 기반의 무료 개방형 시뮬레이션 준비(SimReady) 3D 아셋 라이브러리인 SimReady Central을 출시했습니다. 초기 버전에는 로봇 본체, 지그, AI 공장 인프라 등 다양한 분야를 포괄하는 검증된 산업용 아셋 2,000여 개가 포함되어 있으며, 개발자가 물리 기반 AI 학습 환경과 디지털 트윈 시나리오를 신속히 구축할 수 있도록 지원합니다.

진행 상황 및 관련 보도

Microduck 오픈소스 이족 보행 로봇은 시뮬레이션 훈련과 실제 기기 배치를 지원합니다: NVIDIA Isaac Lab 3.0이 Sim-to-Real 폐쇄 루프를 구현했습니다.

폴렌 로보틱스와 허깅 페이스가 공동으로 저비용 오픈소스 이족 보행 로봇인 마이크로덕을 발표했으며, NVIDIA 아이시스 랩 3.0과 뉴턴 물리 엔진을 통합해 GPU 기반 병렬 시뮬레이션에서 보행 전략을 학습할 수 있도록 지원합니다. 도메인 랜덤화와 고정밀 액추에이터 모델링(기어 간극, 지연, 마찰 등 포함)을 통해 시뮬레이션에서 실제 로봇으로의 전이 안정성을 높이고, 최종적으로 ONNX 모델을 내보내 실제 로봇에 직접 배포할 수 있습니다.

진행 상황 및 관련 보도