
본문으로 건너뛰기
AI NEWS JOURNAL
AI, IN PERSPECTIVE

AI 뉴스 검색

제목, 요약, 본문을 검색해 흩어진 정보를 연결하세요.

발행 시간순

임상의사 주도로 검증 가능한 안전 수칙 구축: 정신건강 챗봇을 위한 추적 가능한 보호 계층 설정

2026년 10월 24일, arXiv는 논문 arXiv:2610.30690v1을 발표하여, 두 명의 임상의사가 주도적으로 정의하고 최종 확정하며 판단을 내리는 네 가지 안전 검사 규칙 집합을 제안하였다. 이 규칙 집합은 형식적 검증을 거친 뒤, 정신건강 분야에서 사용되는 대규모 언어모델(LLM)의 출력에 대한 보호 계층으로 적용된다. 해당 보호 계층의 모든 판단은 하나의 명명 규칙과 열여섯 개의 사실 재현으로 구성되며, 이를 통해 안전성 판단의 해석 가능성과 검증 가능성을 높이는 것을 목표로 한다.

From Clinical Judgment to Checkable Rules: Clinician-Led Guardrails for Mental-Health Chatbots

추천 이유:이 연구는 주류 프롬프트 엔지니어링, LLM-as-a-Judge 또는 헌법적 AI와는 차별화된 안전성 강화 방안을 제시하며, 핵심 혁신은 임상 의사결정을 구조화하고 형식화한 뒤 전 과정에 걸쳐 흔적을 남기는 데 있다. 모든 핵심 주장(예: 규칙 수, 검증 방법, 사실 기반의 규모, 대조 실험 데이터 및 비용 측정 등)은 원문에서 명확히 제시되었으며, 게시일자(2026-10-24)와 현재 UTC 날짜(2026-10-25)가 일치하여 시의성과 신뢰할 수 있는 근거를 갖추고 있다.
진행 상황 및 관련 보도

SIM-UT: 의료 분류 진료 챗봇을 위한 사용자 행동 시뮬레이션 평가 프레임워크

연구자들은 다중 단계에 걸친 실제 사용자 행동 시뮬레이션 기반 평가 방법인 SIM-UT(Simulation of User Behaviour for Triage)을 제안했으며, 이는 대규모 언어 모델(LLM) 기반 의료 분류 챗봇이 저소득 및 중간소득 국가(LMICs)의 실제 환경에서 나타내는 생태적 유효성 결함 패턴을 식별하는 데 활용된다.

SIM-UT: A User Simulation based Evaluation Framework for Medical Triage Chatbots

추천 이유:이 프레임워크는 기존의 단일 라운드·영어 중심 평가의 한계를 극복하고, 5,000회 이상의 다국어 시뮬레이션 대화를 통해 인도, 남아프리카공화국, 케냐의 실제 WhatsApp 보건 프로젝트를 포괄함으로써, ‘임상적 위험 감소(de-escalation risk)’라는 핵심 실패 행동을 최초로 체계적으로 규명하였으며, 방법론적 혁신성과 임상 안전 경고로서의 가치를 지니고 있습니다.

진행 상황 및 관련 보도

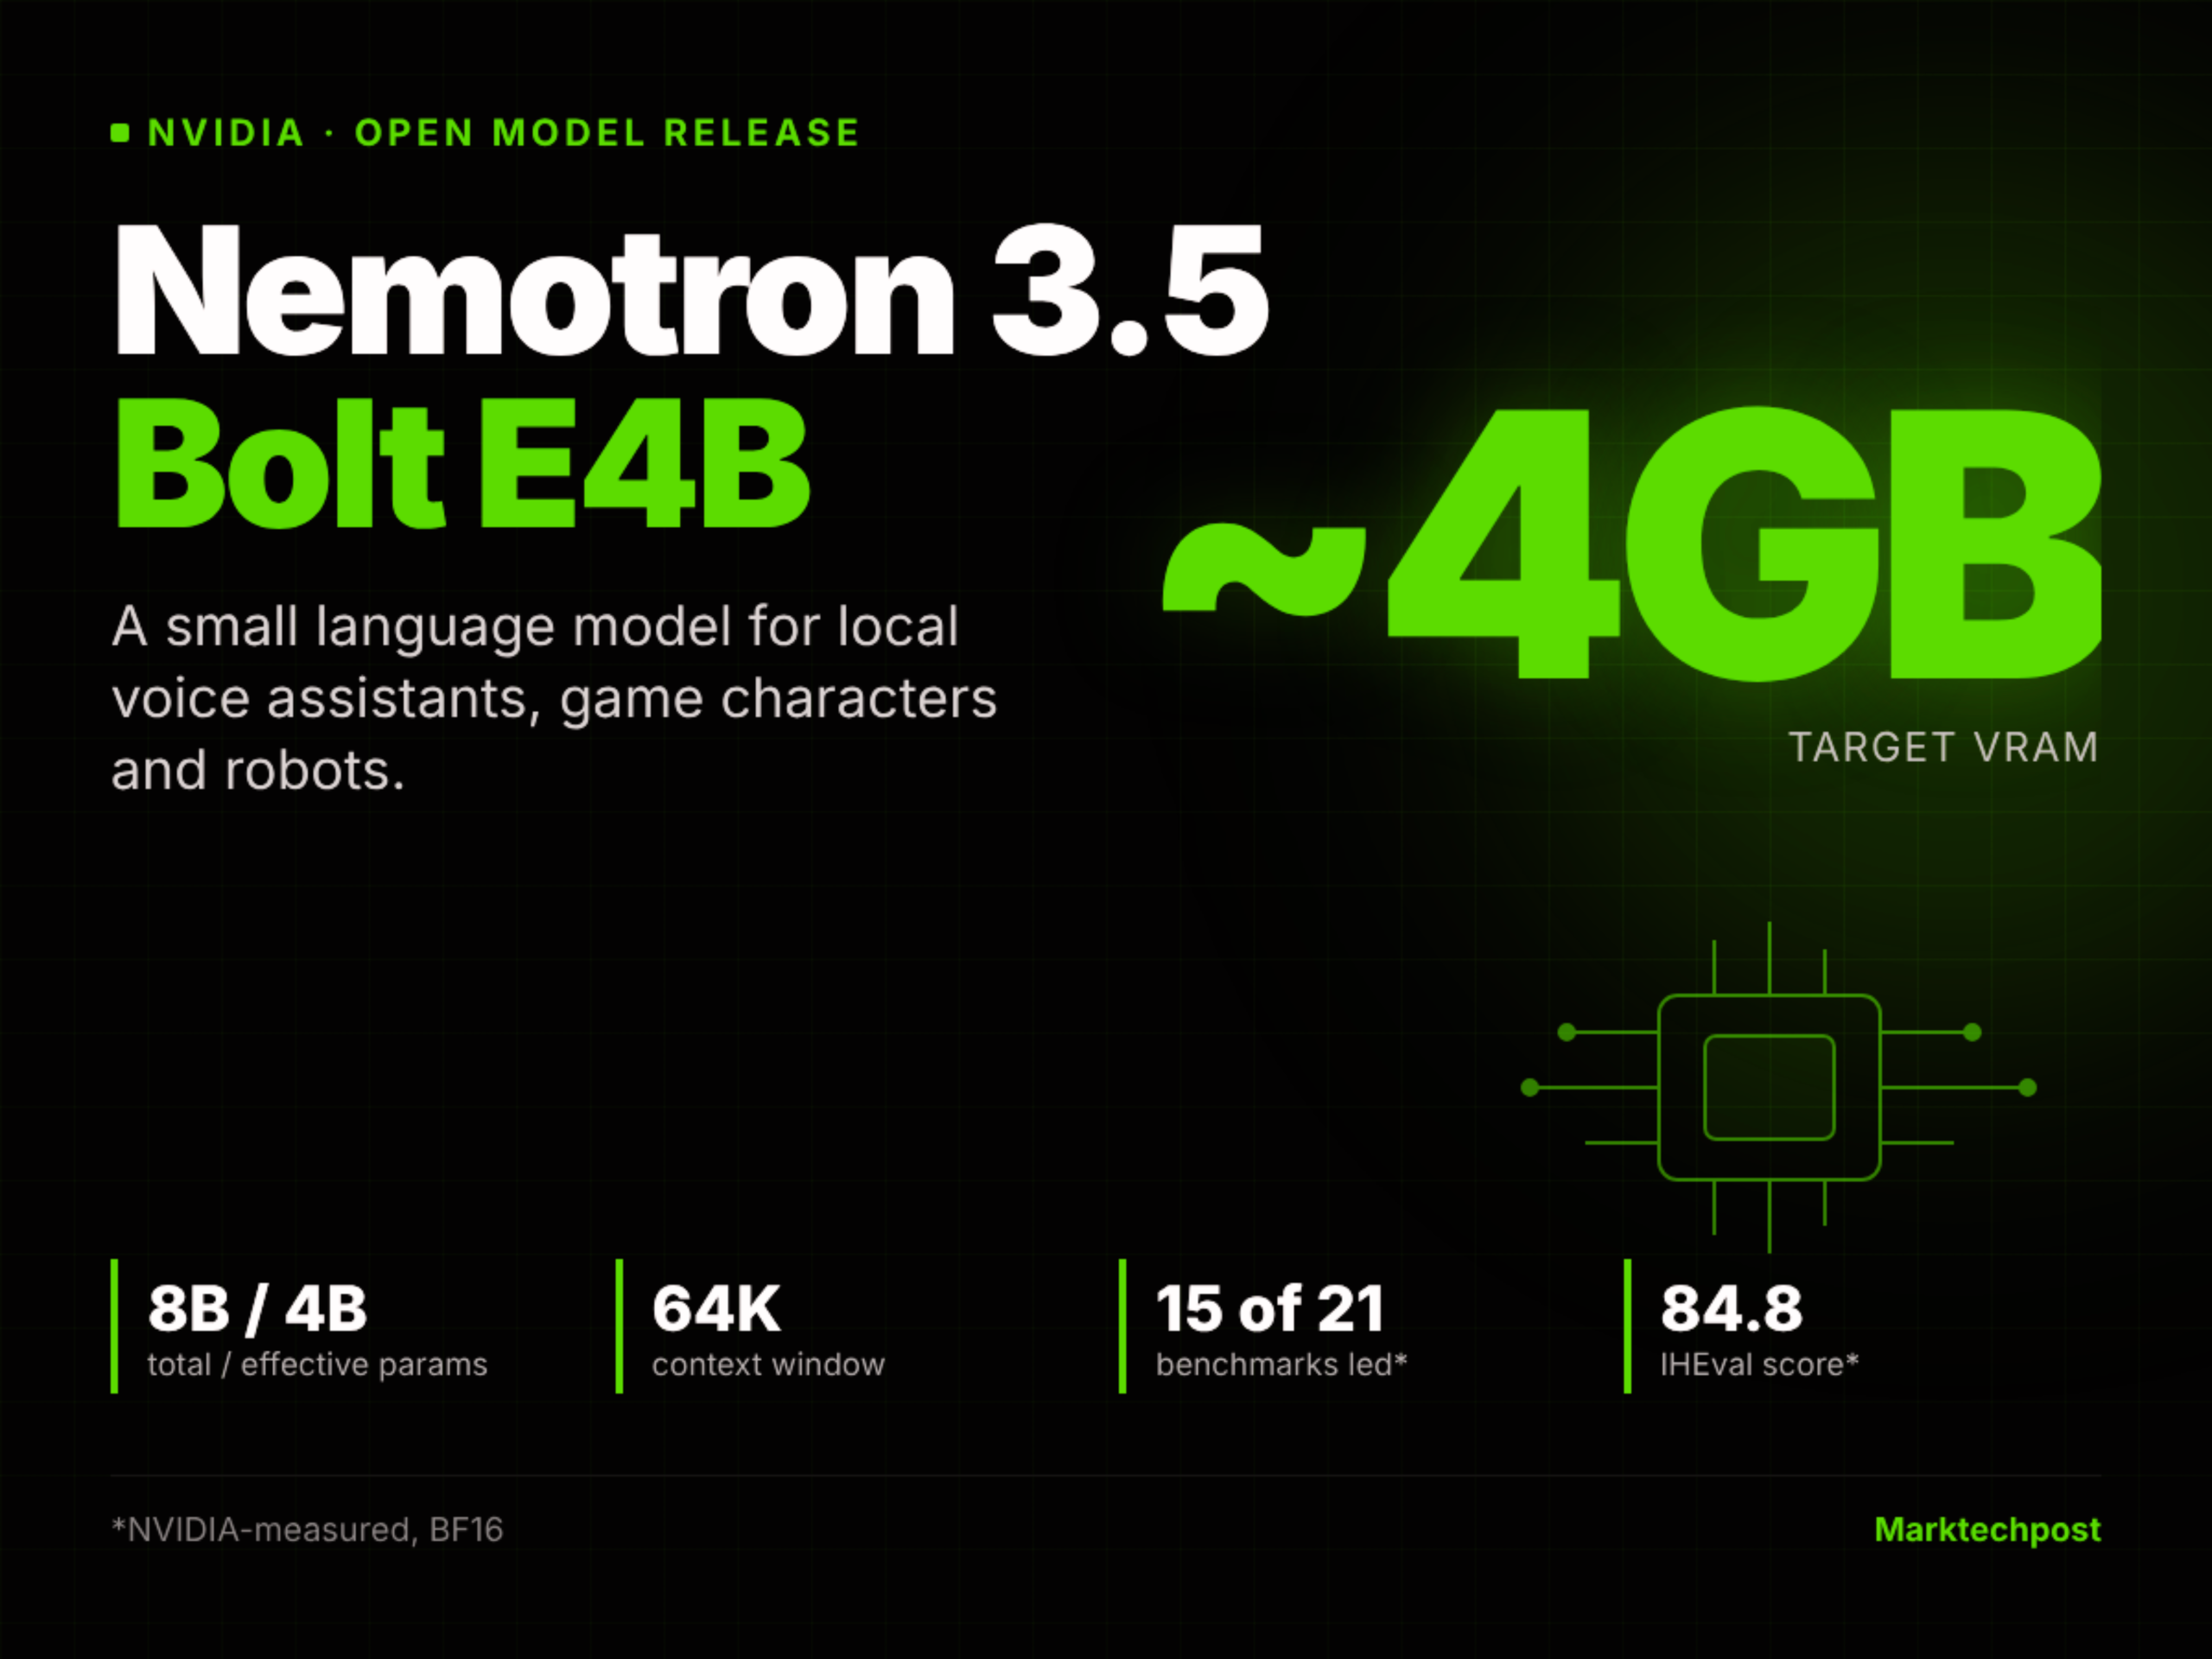
NVIDIA가 오픈소스 소형 언어 모델인 Nemotron 3.5 Bolt E4B 4GB를 발표했으며, 이는 로컬 음성 에이전트, 게임 NPC 및 로봇에 최적화되어 있습니다.

NVIDIA는 Google Gemma 4 E4B 모델을 기반으로, 강화학습(RL) 후 훈련만을 거쳐 Nemotron 3.5 Bolt E4B 4GB를 출시했습니다. 이는 총 매개변수 8B, 유효 매개변수 4B, 64K의 컨텍스트를 갖춘 오픈소스 소형 언어모델로, RTX 및 Jetson 등 엣지 디바이스에서 약 4GB VRAM으로 구동되며, 다중 라운드 도구 호출과 저지연 음성 상호작용을 지원합니다.

NVIDIA Releases Nemotron 3.5 Bolt E4B 4GB: An Open Small Language Model for Local Voice Agents, Game Characters and Robots
진행 상황 및 관련 보도

GTC 베를린 2026: 젠슨 황의 기조연설에서 AI 공장, 안전한 지능형 에이전트 및 유럽 AI 생태계 전략을 전면적으로 발표

베를린 템포드롬에서 열린 GTC 베를린 2026 컨퍼런스에서 엔비디아의 CEO 젠슨 황은 다음과 같은 주요 성과를 발표했습니다: DSX POD 모듈형 AI 공장, 베라 루빈 풀스택 AI 에이전트 플랫폼, OpenShell 보안 아키텍처, 에이전트 지식 파운데이션 지식 계층, 그리고 Agile ONE SN 휴머노이드 로봇 참조 플랫폼을 선보였습니다. 또한 100억 유로 규모의 유럽 AI 투자 약속을 발표하고, 이를 통해 12,000여 개의 파트너사를 포괄할 것임을 밝혔으며, 유럽이 자주적이고 통제 가능한 AI 경제 인프라 구축을 가속화하고 있다고 강조했습니다.

진행 상황 및 관련 보도

Microduck 오픈소스 이족 보행 로봇은 시뮬레이션 훈련과 실제 기기 배치를 지원합니다: NVIDIA Isaac Lab 3.0이 Sim-to-Real 폐쇄 루프를 구현했습니다.

폴렌 로보틱스와 허깅 페이스가 공동으로 저비용 오픈소스 이족 보행 로봇인 마이크로덕을 발표했으며, NVIDIA 아이시스 랩 3.0과 뉴턴 물리 엔진을 통합해 GPU 기반 병렬 시뮬레이션에서 보행 전략을 학습할 수 있도록 지원합니다. 도메인 랜덤화와 고정밀 액추에이터 모델링(기어 간극, 지연, 마찰 등 포함)을 통해 시뮬레이션에서 실제 로봇으로의 전이 안정성을 높이고, 최종적으로 ONNX 모델을 내보내 실제 로봇에 직접 배포할 수 있습니다.

진행 상황 및 관련 보도